
Warenkorb (
0
)
No items found.
Go to pricingProduct is not available in this quantity.
Laden Sie die Fotos Ihrer Drohnenbefliegung hoch, und PointLab berechnet daraus ein texturiertes 3D-Modell, eine farbige Punktwolke, ein Orthofoto sowie digitale Oberflächen- und Geländemodelle. Die Berechnung läuft in der Cloud auf einem GPU-Server — ohne Installation und ohne leistungsstarken Rechner. Zu jedem Ergebnis erhalten Sie einen Genauigkeitsbericht.
Bis 30. 11. 2026 kostenlos für alle — Testbetrieb vor dem offiziellen Start.
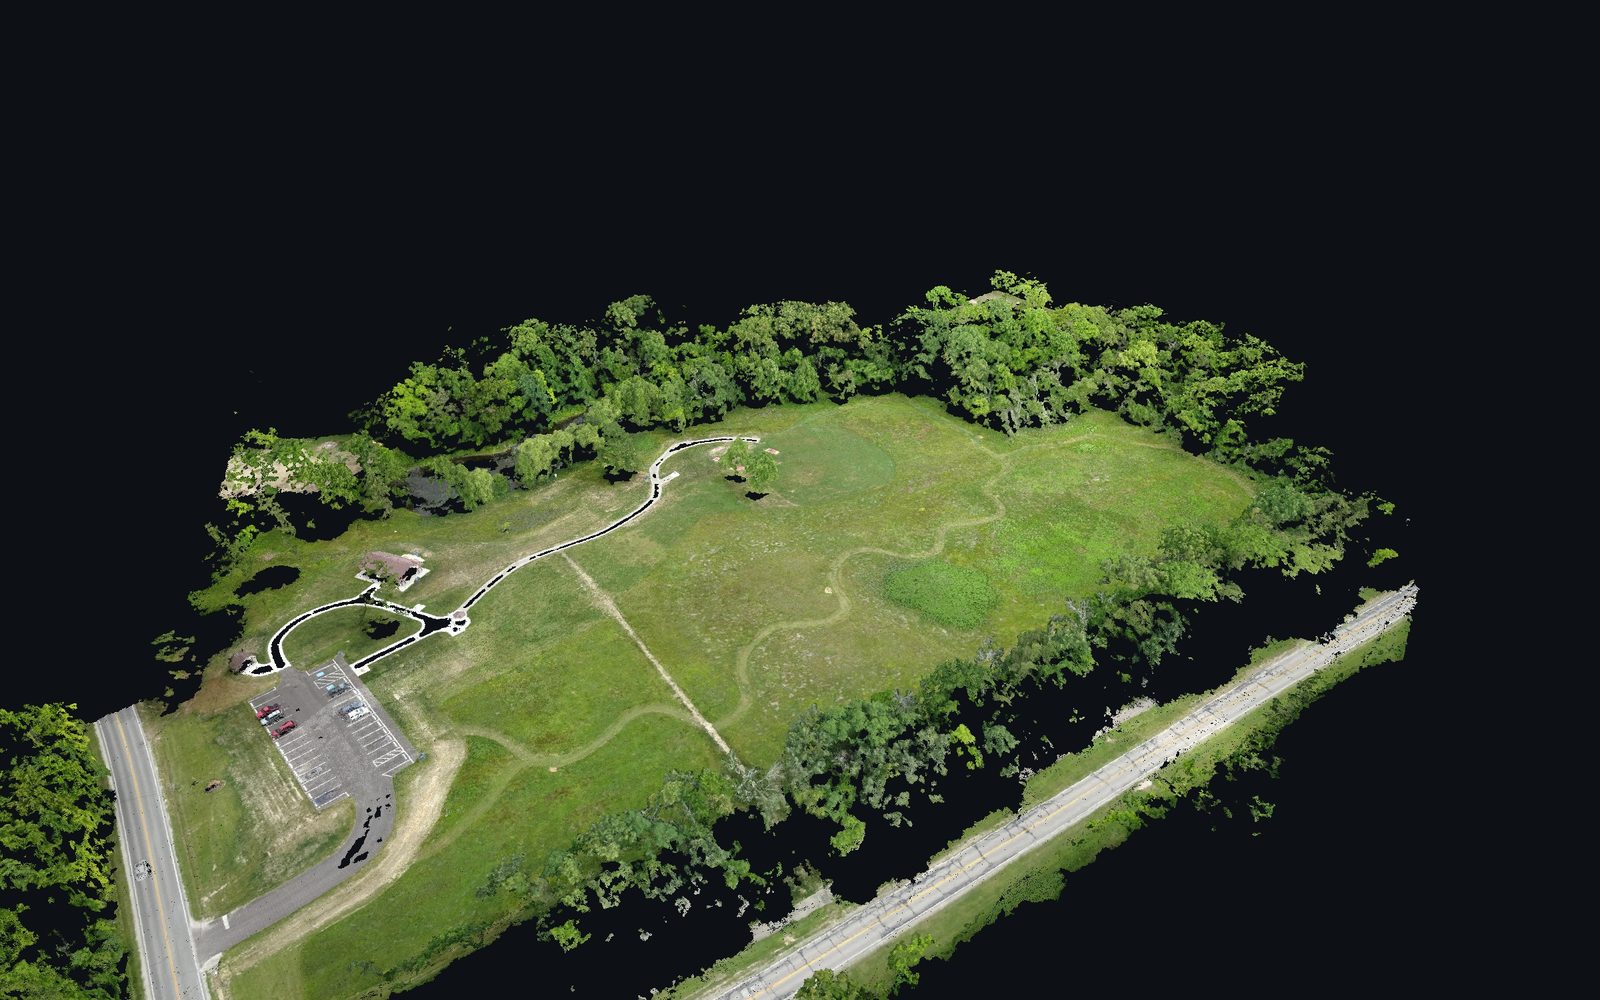
Farbige Punktwolke aus 77 Drohnenfotos. Daten: öffentlicher Datensatz OpenDroneMap „Aukerman“, CC0.
JPG, PNG oder TIFF, bis zu 1.500 Fotos mit je bis zu 120 MB. Sie ziehen einfach den ganzen Ordner hinein; die Aufnahmepositionen aus den EXIF-Daten sehen Sie schon vor der Berechnung auf der Karte. Unterbrochene Uploads werden fortgesetzt.
„Schnellvorschau“, „Standard“ oder „Hohe Genauigkeit“ für Gebäude. Sie legen die Positionsgenauigkeit der Fotos fest (normales GPS oder RTK) und gegebenenfalls Passpunkte. Die geschätzte Rechenzeit sehen Sie vorab.
3D-Modell, Punktwolke, Orthofoto, DSM, DTM und Bericht als PDF. Die Berechnung läuft in der Cloud — die Ergebnisse kommen auch nach dem Schließen der Seite.
GLB und OBJ mit Texturen für CAD, BIM und Web. Im Modell-Viewer messen Sie Abstände, nutzen die Draufsicht und den Vollbildmodus.
LAZ in Projektkoordinaten. Sie öffnen sie im Punktwolken-Viewer und klassifizieren sie weiter in den Modulen Gebäude, Forestry oder Korridore.
Messbare Luftbildkarte als GeoTIFF; Orthofoto und Aufnahmepositionen sehen Sie auch auf der Karte.
DSM mit Gebäuden und Bäumen und DTM des nackten Geländes, beide als GeoTIFF.
Verwendete Fotos, Bodenauflösung (GSD), Reprojektionsfehler, Verknüpfungspunkte, Abweichung von GPS oder Passpunkten (RMSE), Koordinatensystem und Maßstab.
Eine GCP-Datei im OpenDroneMap-Format verbessert die absolute Position. Das Modell entsteht auch ohne GPS und Passpunkte — den Maßstab stellen Sie dann nach dem Export ein.
Zu jeder Berechnung gibt es eine Qualitätstabelle: wie viele Fotos verwendet wurden, Bodenauflösung, Reprojektionsfehler und Abweichung vom GPS. Ohne Passpunkte ist die absolute Position so genau wie das GPS der Drohne, die Maße des Modells stimmen aber.
Test: synthetisches Haus 10 × 8 m, 73 Fotos, 5 Passpunkte; öffentlicher Datensatz OpenDroneMap „Aukerman“.
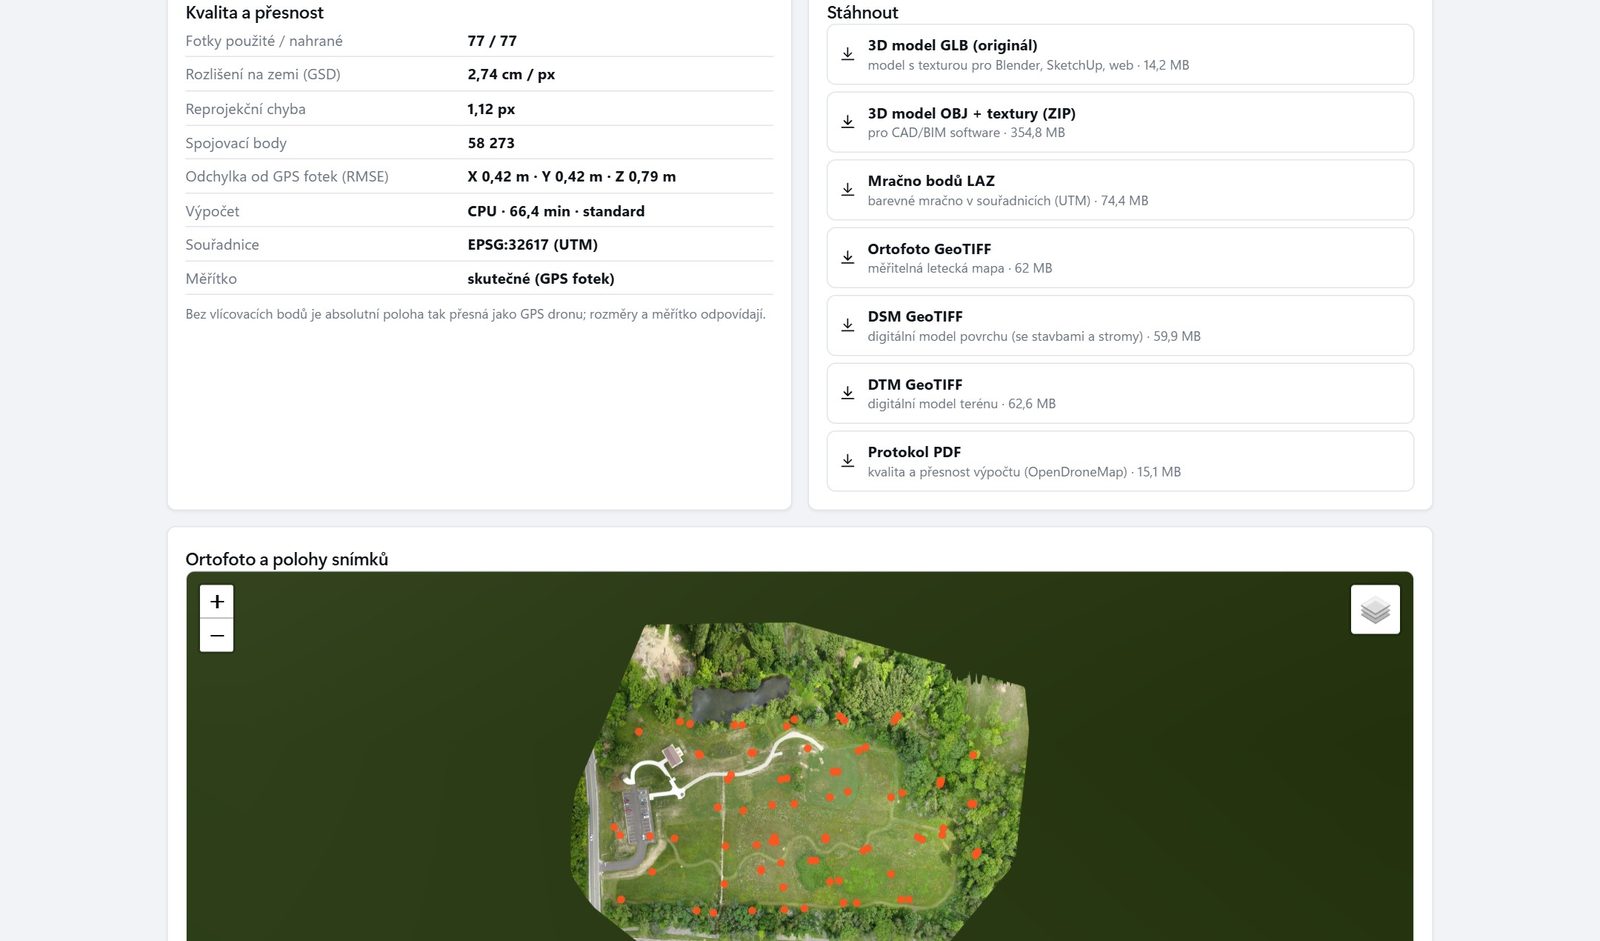
Qualität und Genauigkeit der Berechnung sowie Dateien zum Download. Daten: OpenDroneMap „Aukerman“, CC0.
Keine. PointLab läuft im Browser Chrome, Edge oder Firefox, und die Berechnung erfolgt auf einem Server in der EU, sodass Sie dafür keinen leistungsstarken Rechner brauchen.
Verarbeitet werden bis zu 1.500 Fotos mit je bis zu 120 MB. Für ein 3D-Modell eines Hauses empfehlen wir Kreisflüge in zwei Höhen mit schräg gestellter Kamera (45°) und eine Nadir-Befliegung, mit 70–80 % Überlappung.
Photogrammetrie liefert ein farbiges, texturiertes Modell und ein Orthofoto mit einer gewöhnlichen Drohne. LiDAR misst auch das Gelände unter der Vegetation und die Baumstämme. PointLab verarbeitet beides — die Punktwolke aus Fotos wie auch aus dem Laserscanner klassifizieren Sie in denselben Modulen.
Nicht unbedingt. Ohne sie ist die absolute Position so genau wie das GPS der Drohne, und die Maße stimmen. Mit Passpunkten (GCP) oder einer RTK-Drohne verbessern Sie die Position; am Testhaus ergab sich eine Abweichung von 2 cm auf 10 m.
3D-Modell als GLB und OBJ mit Texturen, farbige Punktwolke als LAZ, Orthofoto, DSM und DTM als GeoTIFF und Genauigkeitsbericht als PDF.
Auf GPU-Servern in der EU (Warschau oder Paris); ist keine GPU verfügbar, läuft die Berechnung auf der CPU. Vor der Berechnung können Sie das Unkenntlichmachen von Gesichtern und Kfz-Kennzeichen einschalten: Die Anwendung findet sie auf den Fotos und macht sie unkenntlich, und 3D-Modell, Orthofoto und Punktwolke entstehen bereits aus den unkenntlich gemachten Fotos. Die automatische Erkennung findet möglicherweise nicht alles (sehr kleine, verdeckte oder schräge Gesichter und Kennzeichen).
Jeder Baum mit Höhe, Brusthöhendurchmesser, Krone und Volumen, Holzvorrat pro Hektar und Bestandskarte.
Waldinventur →Schutzstreifen von Freileitungen, Lichtraumprofil von Bahnstrecken, Straßenneigungen und Straßenkataster.
Korridore und Kartierung →Klassifizierung von Gebäude-Punktwolken für Scan to BIM, Maschinenaufstellung und IFC-Modelle.
Gebäude und Innenräume →Alle vier Module, Tarife nach Speicherplatz und geprüfte Genauigkeit an einem Ort.
4CAD PointLab →Scannen im Auftrag bieten wir in Tschechien, der Slowakei, Polen, Österreich und Deutschland an. Wir kommen vor Ort, erfassen die benötigten Daten und bereiten daraus in PointLab das Ergebnis vor, das Sie brauchen — klassifizierte Punktwolke, Grundriss, Waldinventur, Leitungskataster oder Modell aus Drohnendaten. Sie müssen weder Scanner noch Software kaufen.
Nennen Sie uns Ort, Umfang und das gewünschte Ergebnis — wir melden uns innerhalb von 24–48 Stunden. Mehr zum Service finden Sie auf der Seite Drohnenvermessung.
Wir beraten Sie gern und rufen Sie zurück.
Hinterlassen Sie uns Ihre Kontaktdaten – unser Vertriebsmitarbeiter meldet sich schnellstmöglich und erklärt Ihnen alles im Detail.
Bis 30. 11. 2026 ist PointLab für alle Benutzer kostenlos — Testbetrieb vor dem offiziellen Start. Die folgenden Tarife gelten ab 1. 12. 2026.
Alle Tarife enthalten alle vier Module. Der Tarif bestimmt den Speicher für hochgeladene Daten und die Anzahl der Benutzer; weitere Benutzer können hinzugebucht werden.
Zur Orientierung: 1 GB LAZ-Datei entspricht etwa 25–40 Millionen Punkten, ein 20-minütiger Handscan belegt 0,5–1,5 GB und ein Drohnenscan von einem Hektar Wald 0,2–0,5 GB. Schreiben Sie uns, mit welchen Daten Sie arbeiten, und wir erstellen Ihnen ein Angebot.
Legen Sie Ihr Konto selbst an und laden Sie Ihre eigene Punktwolke oder Drohnenfotos hoch. Möchten Sie die Ergebnisse mit uns durchgehen? Vereinbaren Sie eine Demo.
Lukáš Tisoň · Vertrieb 3D-Scanner · +420 735 084 982 · lukas.tison@4-cad.cz
Kein eigener Scanner? Wir scannen für Sie — Tschechien, Slowakei, Polen, Österreich, Deutschland