
Koszyk (
0
)
No items found.
Go to pricingProduct is not available in this quantity.
Wgraj zdjęcia z nalotu dronem, a PointLab wyliczy z nich teksturowany model 3D, kolorową chmurę punktów, ortofotomapę oraz numeryczne modele pokrycia terenu i terenu. Obliczenia działają w chmurze na serwerze GPU — bez instalacji i bez mocnego komputera. Do każdego wyniku dostajesz raport dokładności.
Do 30.11.2026 bezpłatnie dla wszystkich — okres testowy przed oficjalnym uruchomieniem.
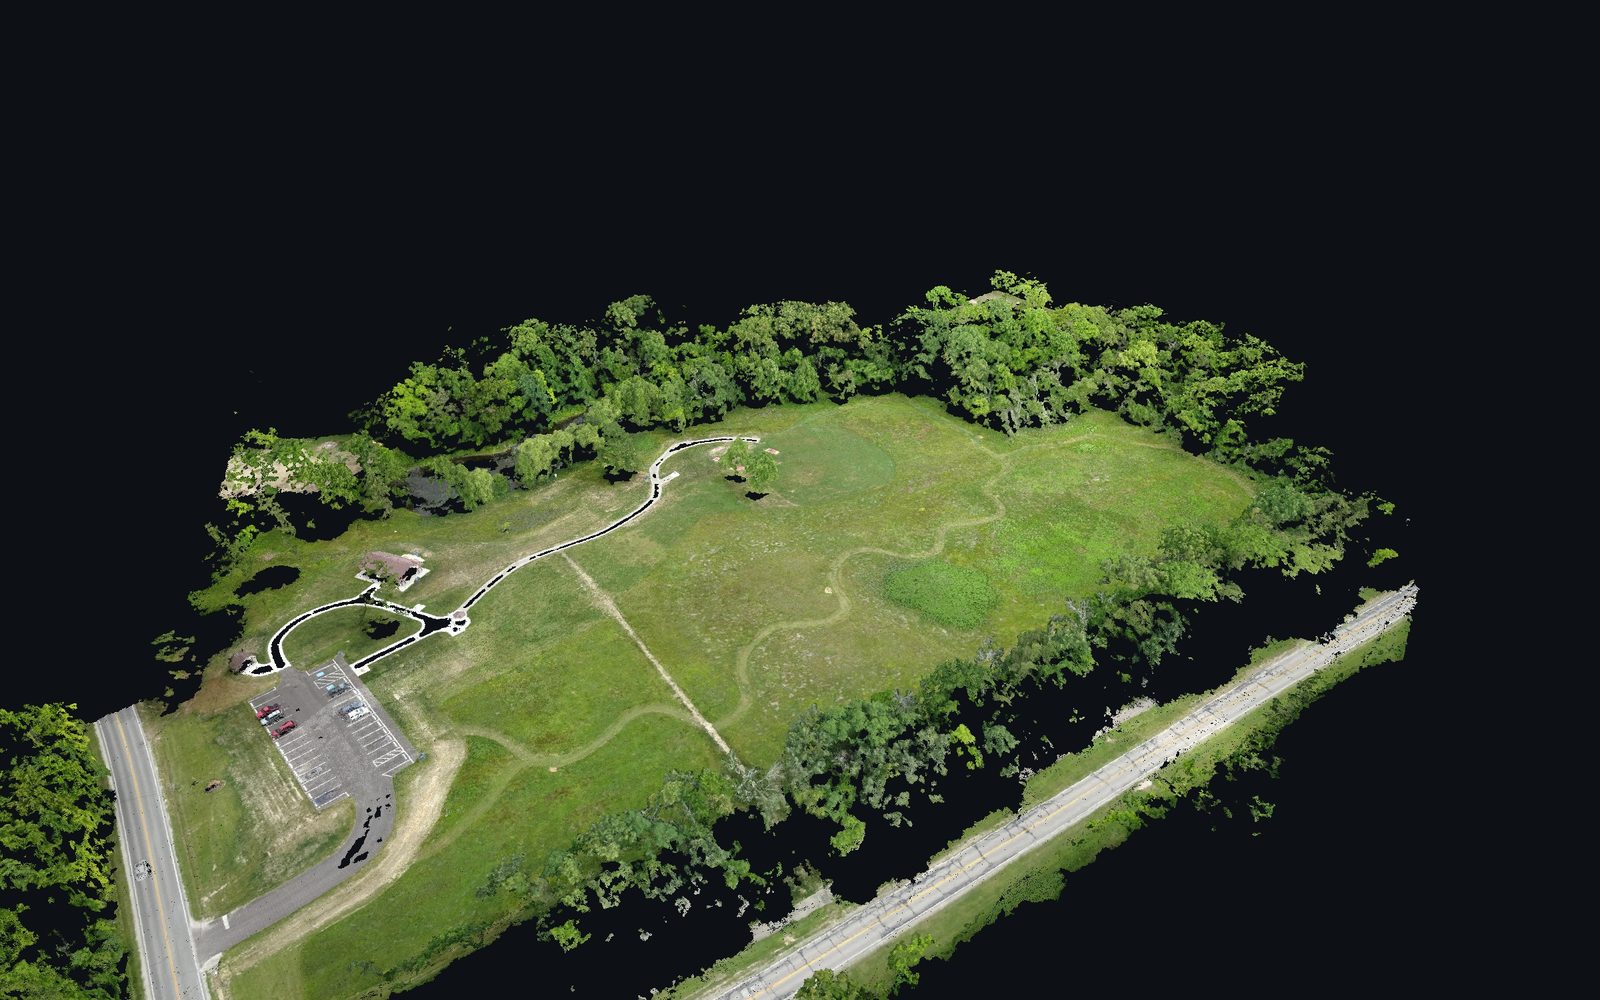
Kolorowa chmura punktów z 77 zdjęć z drona. Dane: publiczny zbiór OpenDroneMap „Aukerman”, CC0.
JPG, PNG lub TIFF, do 1 500 zdjęć po maksymalnie 120 MB. Przeciągasz cały folder; położenie zdjęć z EXIF zobaczysz na mapie jeszcze przed obliczeniami. Przerwane wgrywanie zostanie wznowione.
Szybki podgląd, Standard lub Wysoka dokładność dla budynków. Ustawiasz dokładność położenia zdjęć (zwykły GPS lub RTK) i ewentualnie fotopunkty. Szacowany czas widzisz z góry.
Model 3D, chmura punktów, ortofotomapa, DSM, DTM i raport PDF. Obliczenia działają w chmurze — wyniki pojawią się także po zamknięciu strony.
GLB i OBJ z teksturami do CAD, BIM i na stronę internetową. W przeglądarce modelu mierzysz odległości, masz widok z góry i tryb pełnoekranowy.
LAZ we współrzędnych projektu. Otwierasz go w przeglądarce chmur punktów i dalej klasyfikujesz w modułach Budynki, Forestry lub Korytarze.
Mierzalna mapa lotnicza jako GeoTIFF; ortofotomapę i położenie zdjęć widzisz także na mapie.
DSM z budynkami i drzewami oraz DTM samego terenu, oba jako GeoTIFF.
Użyte zdjęcia, terenowa wielkość piksela (GSD), błąd reprojekcji, punkty wiążące, odchyłka od GPS lub fotopunktów (RMSE), układ współrzędnych i skala.
Plik GCP w formacie OpenDroneMap zwiększa dokładność położenia bezwzględnego. Model powstanie także bez GPS i fotopunktów — skalę ustawisz wtedy po eksporcie.
Przy każdym obliczeniu jest tabela jakości: ile zdjęć użyto, terenowa wielkość piksela, błąd reprojekcji i odchyłka od GPS. Bez fotopunktów położenie bezwzględne jest tak dokładne jak GPS drona, ale wymiary modelu się zgadzają.
Test: syntetyczny dom 10 × 8 m, 73 zdjęcia, 5 fotopunktów; publiczny zbiór OpenDroneMap „Aukerman”.
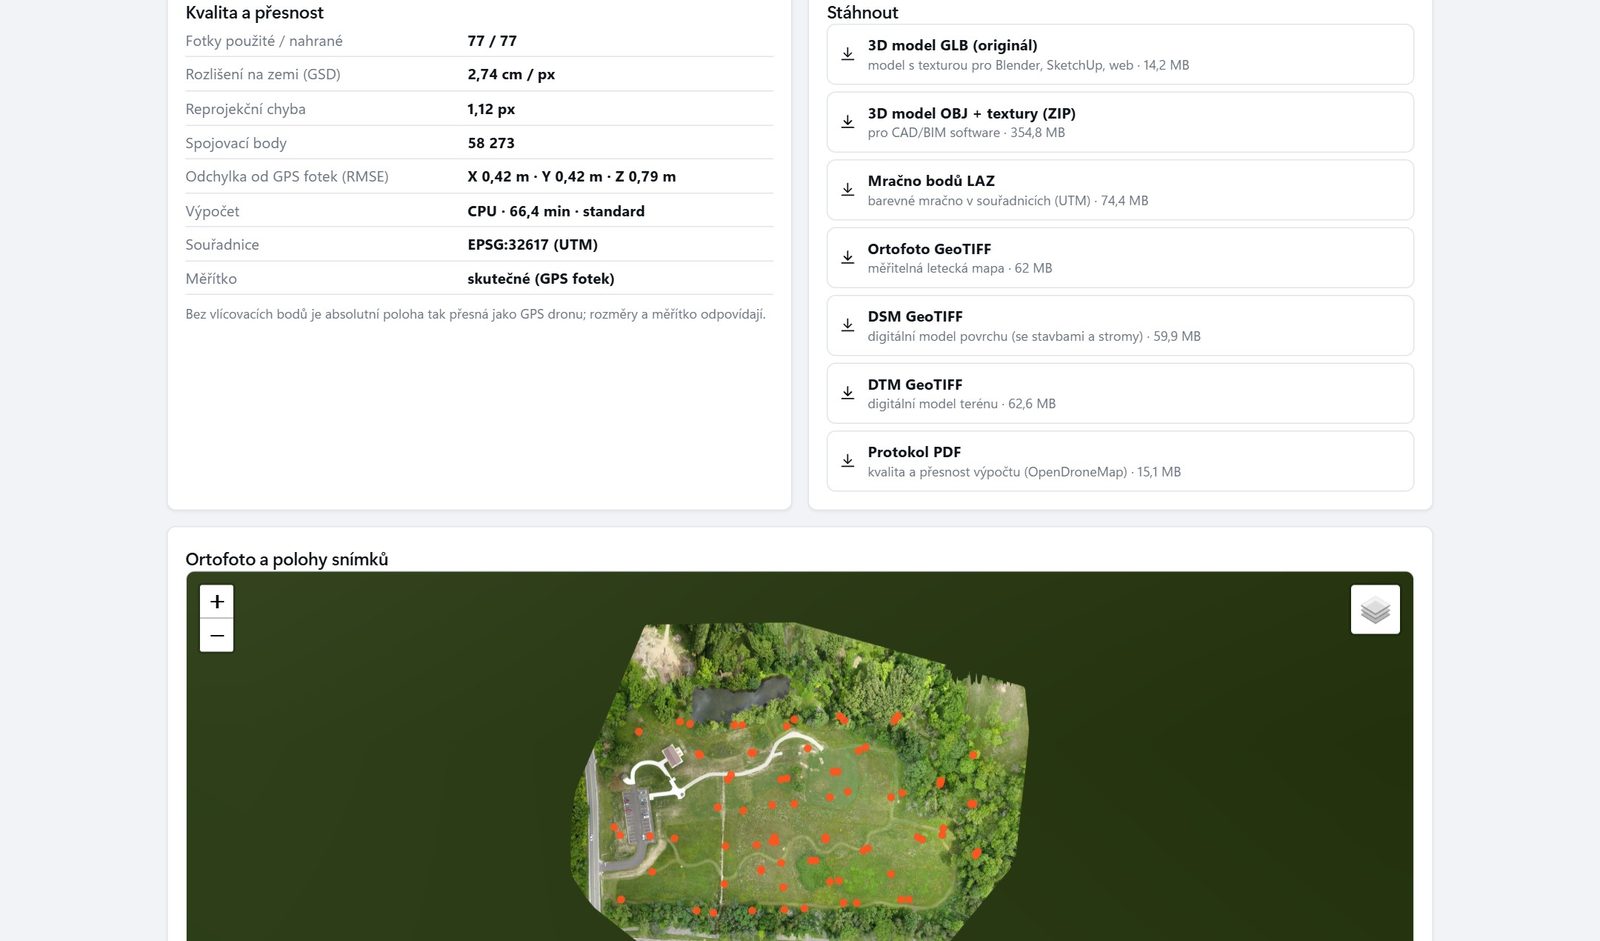
Jakość i dokładność obliczeń oraz pliki do pobrania. Dane: OpenDroneMap „Aukerman”, CC0.
Żaden. PointLab działa w przeglądarce Chrome, Edge lub Firefox, a obliczenia odbywają się na serwerze w UE, więc nie potrzebujesz do nich mocnego komputera.
Przetworzy do 1 500 zdjęć, każde do 120 MB. Do modelu 3D domu zalecamy naloty po okręgu na dwóch wysokościach z kamerą pochyloną (45°) oraz nalot nadirowy, z pokryciem 70–80 %.
Fotogrametria daje kolorowy teksturowany model i ortofotomapę ze zwykłego drona. LiDAR mierzy także teren pod roślinnością i pnie drzew. PointLab przetwarza jedno i drugie — chmurę punktów ze zdjęć i ze skanera laserowego klasyfikujesz w tych samych modułach.
Niekoniecznie. Bez nich położenie bezwzględne jest tak dokładne jak GPS drona, a wymiary się zgadzają. Z fotopunktami (GCP) lub dronem z RTK zwiększysz dokładność położenia; na domu testowym odchyłka wyniosła 2 cm na 10 m.
Model 3D GLB i OBJ z teksturami, kolorowa chmura punktów LAZ, ortofotomapa, DSM i DTM jako GeoTIFF oraz raport dokładności w PDF.
Na serwerach GPU w UE (Warszawa lub Paryż); gdy GPU nie jest dostępny, obliczenia działają na CPU. Przed obliczeniami możesz włączyć rozmycie twarzy i tablic rejestracyjnych: aplikacja znajduje je na zdjęciach i rozmywa, a model 3D, ortofotomapa i chmura punktów powstają już z rozmytych zdjęć. Automatyczne wykrywanie może nie znaleźć wszystkiego (bardzo małych, zasłoniętych lub ukośnych twarzy i tablic).
Każde drzewo z wysokością, pierśnicą, koroną i miąższością, zasobność na hektar i mapa drzewostanów.
Inwentaryzacja lasu →Pas ochronny linii energetycznej, skrajnia kolejowa, spadki dróg i ewidencja dróg.
Korytarze i mapowanie →Klasyfikacja chmury punktów budynków dla scan to BIM, rozmieszczenie maszyn i modele IFC.
Budynki i wnętrza →Wszystkie cztery moduły, plany według przestrzeni na dane i sprawdzona dokładność w jednym miejscu.
4CAD PointLab →Skanowanie na zlecenie wykonujemy w Czechach, na Słowacji, w Polsce, w Austrii i w Niemczech. Przyjeżdżamy, zbieramy potrzebne dane i w PointLabie przygotowujemy wynik, którego potrzebujesz — sklasyfikowaną chmurę punktów, rzut, inwentaryzację lasu, ewidencję linii energetycznej albo model z drona. Nie musisz kupować skanera ani oprogramowania.
Napisz nam lokalizację, zakres i wynik, którego potrzebujesz — odezwiemy się w ciągu 24–48 godzin. Więcej o usłudze znajdziesz na stronie Mapowanie dronem.
Chętnie doradzimy i oddzwonimy.
Zostaw nam swój kontakt, a nasz handlowiec odezwie się jak najszybciej i wszystko dokładnie wyjaśni.
Do 30.11.2026 PointLab jest bezpłatny dla wszystkich użytkowników — okres testowy przed oficjalnym uruchomieniem. Poniższe plany obowiązują od 1.12.2026.
Wszystkie plany zawierają wszystkie cztery moduły. Plan określa przestrzeń na wgrane dane i liczbę użytkowników; kolejnych użytkowników można dokupić.
Orientacyjnie: 1 GB pliku LAZ to mniej więcej 25–40 milionów punktów, skan ręcznym skanerem trwający 20 minut zajmuje 0,5–1,5 GB, a skan hektara lasu z drona 0,2–0,5 GB. Napisz nam, z jakimi danymi pracujesz, a przygotujemy ofertę.
Załóż konto i wgraj własną chmurę punktów lub zdjęcia z nalotu. Chcesz przejrzeć wyniki razem z nami? Umów prezentację.
Lukáš Tisoň · sprzedaż skanerów 3D · +420 735 084 982 · lukas.tison@4-cad.cz
Nie masz własnego skanera? Zeskanujemy to za Ciebie — Czechy, Słowacja, Polska, Austria, Niemcy