
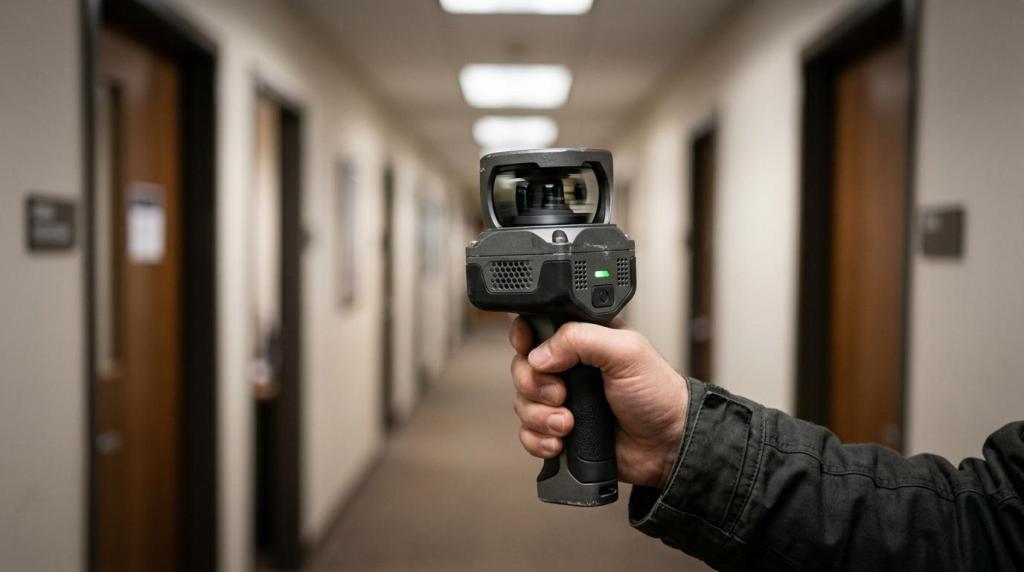
Skaner SLAM i skaner LiDAR często wrzuca się do jednego worka, jednak w przypadku inwentaryzacji budynków to nieprecyzyjne. 4CAD solution s.r.o. zajmuje się skanerami laserowymi 3D dla budownictwa i cyfryzacją budynków, dlatego różnica między czujnikiem, metodą zbierania danych a uzyskaną dokładnością ma bezpośredni wpływ na to, co faktycznie trafi do CAD, BIM czy paszportu budynku.
Podsumowanie
- W typowej inwentaryzacji budynków najbardziej praktyczny jest mobilny skaner SLAM z czujnikiem LiDAR: zbiera dane w trakcie przejścia, szybko obejmuje wnętrza i dobrze sprawdza się przy inwentaryzacji, przygotowaniu danych do BIM i bieżącej dokumentacji.
- LiDAR to czujnik, a SLAM to metoda lokalizacji i mapowania; „skaner SLAM” to zwykle mobilny LiDAR, a nie odrębna, konkurencyjna kategoria.
- Jeśli potrzebują Państwo większej pewności wymiarowej, należy uwzględnić punkty kontrolne, trasę referencyjną lub domiar krytycznych miejsc. Potwierdzają to również porównania w Applied Sciences i ustalenia NIST dotyczące lokalizacji wewnątrz budynków.
- 4CAD solution s.r.o. podaje, że duży budynek można zarejestrować mobilnym rozwiązaniem LiDAR/SLAM w ciągu kilku minut, jednak na końcową dokładność zawsze wpływają długość trasy, złożoność obiektu i jakość postprocessingu.
Najważniejsza praktyczna odpowiedź jest prosta: jeśli chodzi o szybkie zebranie danych we wnętrzu, SLAM ma sens. Jeżeli jednak decydują krytyczne wymiary, powiązanie z produkcją lub spór o centymetry, samo szybkie przejście przez obiekt nie wystarczy – konieczna jest dodatkowa kontrola dokładności.
Na czym właściwie polega różnica między skanerem SLAM a skanerem LiDAR?
Różnica jest zasadnicza: LiDAR to czujnik mierzący odległość za pomocą lasera, natomiast SLAM to metoda, która w trakcie ruchu wyznacza położenie urządzenia i składa chmurę punktów w jedną mapę.
W praktyce oznacza to, że „skaner LiDAR” może być zarówno statycznym skanerem naziemnym ustawianym na stanowisku, jak i mobilnym urządzeniem noszonym przez operatora. „Skaner SLAM” to najczęściej mobilny LiDAR, który łączy laser, czujniki inercyjne i algorytmy do bieżącego wyznaczania trajektorii.
Wewnątrz budynków ma to znaczenie przede wszystkim dlatego, że GNSS zwykle nie pomaga. System musi orientować się na podstawie własnych czujników i geometrii otoczenia. Właśnie tu powstaje różnica między bardzo szybkim mapowaniem a bezwzględną pewnością wymiarową.
Częstym błędem jest przekonanie, że SLAM automatycznie oznacza niższą jakość. Trafniej będzie powiedzieć, że SLAM ma inne mocne i słabe strony niż skan statyczny. Badanie opublikowane w czasopiśmie Applied Sciences w 2025 roku pokazuje, że przy odpowiednim postprocessingu, w tym dopasowaniu ICP i wygładzaniu, nowoczesne systemy SLAM mogą osiągać dokładność wystarczającą do większości typowych zadań geodezyjnych i budowlanych.
Kiedy skaner SLAM jest lepszym wyborem do inwentaryzacji budynku?
SLAM jest lepszym wyborem, gdy trzeba szybko przejść przez budynek, zarejestrować duże wnętrze i szybko uzyskać chmurę punktów do paszportu budynku, BIM lub kontroli stanu.
Typowy scenariusz to biurowiec, szkoła, budynek mieszkalny, magazyn lub kondygnacja techniczna, gdzie liczy się szybkość i dobre pokrycie przestrzeni. Zamiast dziesiątek stanowisk statycznych przechodzi się wyznaczoną trasą i zbiera dane na bieżąco. Skraca to czas pracy w terenie – co jest dużą zaletą przy ograniczonym dostępie do obiektu lub w trakcie jego eksploatacji.
„4CAD solution s.r.o. podaje, że nowoczesne budowlane skanery SLAM/LiDAR rejestrują duży budynek w ciągu kilku minut.”
SLAM sprawdza się również wtedy, gdy celem jest model obiektu o dokładności poglądowej lub eksploatacyjnej, a nie metrologia laboratoryjna. Dobrze działa przy inwentaryzacji budynków, dokumentacji stanu istniejącego, przygotowaniu danych do przebudowy czy zarządzaniu budynkami. Praktyczna wskazówka: jeśli wiadomo, że modelowane będą głównie układy pomieszczeń, szyby, trasy instalacyjne i podstawowe elementy konstrukcji, mobilne zbieranie danych jest zwykle rozsądniejsze niż podejście czysto statyczne.
Jak w praktyce porównać szybkość SLAM i statycznego LiDAR?
Pod względem czasu pracy w terenie SLAM jest niemal zawsze szybszy, natomiast statyczny naziemny LiDAR bywa dokładniejszy i stabilniejszy w przypadku krytycznych detali.
Przy skanowaniu statycznym trzeba zaplanować stanowiska, przenosić instrument, pilnować pokrycia między skanami, a często także rozmieszczać tarcze lub punkty referencyjne. W przypadku rozwiązania SLAM trasę pokonuje się raz lub kilka razy, a dane powstają na bieżąco. Różnica jest wyraźna zwłaszcza w dużych wnętrzach, długich korytarzach i przestrzeniach eksploatacyjnych.
Szybkość nie jest jednak jedynym kryterium. Jeśli wynik ma służyć do precyzyjnego montażu urządzeń technologicznych, produkcji nietypowych elementów lub dalszej prefabrykacji, wolniejsza metoda może okazać się korzystniejsza. Wybierając między szybkością a pewnością, warto więc pytać o przeznaczenie modelu, a nie tylko o parametry skanera.
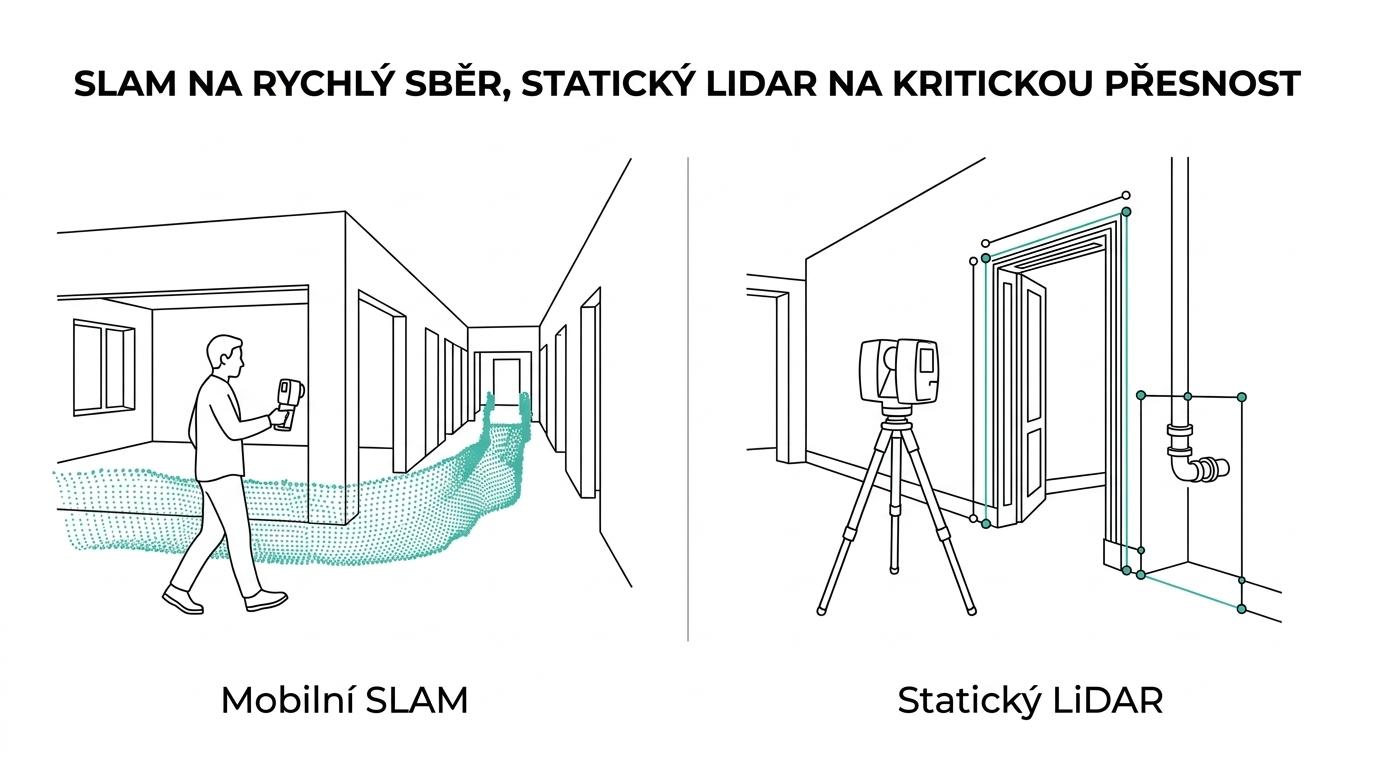
Dobra robocza zasada brzmi: jeśli potrzebny jest szybki i gęsty obraz budynku, wygrywa mobilny LiDAR z SLAM. Jeśli trzeba potwierdzić kilka krytycznych wymiarów z minimalną tolerancją, warto dodać skan statyczny lub tachimetr.
Jakie firmy i technologie sprawdzają się w inwentaryzacji budynków?
Sens mają przede wszystkim rozwiązania obejmujące zbieranie danych, kontrolę dokładności i dalsze wyniki. 4CAD solution s.r.o., FJD Trion, Revit i tachimetry są istotne raczej jako elementy workflow niż jako odizolowane marki.
Przy wyborze dostawcy lub technologii warto patrzeć na cały przepływ danych. Sam skaner nie rozwiąże problemu, jeśli zabraknie czyszczenia chmury punktów, konwersji do BIM, domiaru krytycznych miejsc lub eksportu do środowiska, w którym faktycznie pracuje się z danymi.
- 4CAD solution s.r.o.: dostawca workflow od skanera laserowego 3D dla budownictwa po wyniki CAD/BIM, istotny przede wszystkim tam, gdzie celem jest inwentaryzacja, cyfryzacja budynku lub powiązanie z projektowaniem.
- FJD Trion: producent mobilnych skanerów SLAM LiDAR wykorzystywanych do skanowania wnętrz i budynków w ruchu.
- Autodesk Revit i AutoCAD: częste platformy docelowe do przetwarzania chmury punktów, przygotowania rysunków i modeli stanu istniejącego.
- Tachimetr: referencyjny instrument pomiarowy do punktów kontrolnych, weryfikacji krytycznych wymiarów i powiązania z dokładniejszymi danymi geodezyjnymi.
Jak krok po kroku przeprowadzić skanowanie laserowe budynku skanerem SLAM?
Najbardziej niezawodne jest zaplanowanie trasy, utworzenie logicznych pętli i sprawdzenie pokrycia od razu na miejscu. W przypadku SLAM jakość trasy jest niemal tak samo ważna jak jakość czujnika.
Krok 1 to określenie celu i tolerancji. Inne podejście ma sens przy inwentaryzacji rzutów, a inne przy przebudowie maszynowni. Bez wiedzy o tym, jak dokładny ma być wynik, łatwo zebrać dużo danych, ale mało danych użytecznych.
Krok 2 to zaprojektowanie trasy. Sprawdzają się pętle i powroty do znanych miejsc, ponieważ zamykanie pętli pomaga ustabilizować trajektorię. Długi jednokierunkowy korytarz bez powrotu bywa bardziej ryzykowny niż trasa z wielokrotnym przejściem przez punkty orientacyjne.
Krok 3 to bieżąca kontrola. Należy zwracać uwagę na martwe pola, błyszczące powierzchnie, klatki schodowe i ciasne maszynownie. Praktyczna wskazówka: krytyczne detale warto oznaczyć już na miejscu i zdecydować, czy wystarczy pozostawić je w chmurze punktów, czy później osobno je domierzyć.
Jak sprawdzić dokładność i kiedy dodać punkty kontrolne?
Dokładność trzeba weryfikować zawsze wtedy, gdy decydują centymetry lub powiązanie z produkcją. Zarówno Applied Sciences, jak i codzienna praktyka geodezyjna potwierdzają, że punkty kontrolne i dane referencyjne znacząco zmniejszają ryzyko lokalnych błędów.
Pierwszym krokiem jest ustalenie, co jest krytyczne. W inwentaryzacji budynków mogą to być grubości ścian, wymiary szybów, wysokości w świetle lub położenie urządzeń technicznych. W BIM na potrzeby przebudowy – powiązanie otworów, stropów i tras instalacyjnych.
Drugim krokiem jest wybór metody kontroli. Mogą to być punkty z tachimetru, ręczne pomiary kontrolne, znane odległości lub geometria referencyjna z innego pomiaru. Badanie w Applied Sciences opisuje podejście, w którym punkty referencyjne są uwzględniane już podczas skanowania i trafiają bezpośrednio do trajektorii, co ogranicza późniejsze wyszukiwanie punktów w postprocessingu.
„4CAD solution s.r.o. podaje dla niektórych budowlanych skanerów 3D dokładność 10 mm i zasięg do 300 m, jednak w przypadku budynków decydujący jest również workflow kontroli.”
Trzecim krokiem jest decyzja o korekcie. Gdy pojawi się dryf lub lokalne odchyłki, pomaga dopasowanie ICP, wygładzanie, a w niektórych przypadkach ponowny pomiar części trasy. Częsty błąd: katalogowa dokładność urządzenia to nie to samo co dokładność całego projektu.
Co się dzieje, gdy wnętrze jest długie, rozczłonkowane lub powtarzalne?
W długich i powtarzalnych wnętrzach rośnie ryzyko dryfu, pomylenia podobnych miejsc i lokalnej deformacji trajektorii. Właśnie dlatego NIST zwraca uwagę, że systemy do pracy wewnątrz budynków trzeba oceniać także na długich i złożonych trasach.
Typowym problemem są niekończące się, podobne do siebie korytarze, regały magazynowe, podziemne przestrzenie techniczne i klatki schodowe. Skaner zbiera wprawdzie dużo punktów, ale algorytm ma mniej jednoznacznych cech do stabilnej lokalizacji. Wynik na pierwszy rzut oka wygląda dobrze, jednak w jednym skrzydle budynku wymiary zaczynają się rozjeżdżać.
Pomaga powracanie do znanych miejsc, łączenie kondygnacji przez charakterystyczne węzły i uzupełnienie trasy o punkty kontrolne. Jeśli obiekt jest wyjątkowo powtarzalny, rozsądnie jest podzielić pomiar na krótsze odcinki. Gdy celem jest ostateczna dokumentacja budowlana, taka ostrożność zwykle opłaca się bardziej niż szybkość jednego długiego przejścia.
Czym skaner SLAM różni się od fotogrametrii w inwentaryzacji budynków i BIM?
Do geometrii budynków SLAM LiDAR jest zwykle bardziej praktyczny, natomiast fotogrametria jest mocna tam, gdzie liczy się wygląd, tekstura i wierność kolorów.
LiDAR aktywnie mierzy odległość laserem, więc nie jest tak zależny od światła. Fotogrametria potrzebuje dobrej jakości zdjęć, wystarczającej tekstury powierzchni i stabilnego oświetlenia. Gładkie białe ściany, błyszczące powierzchnie czy pomieszczenia techniczne bez detali wizualnych to dla fotogrametrii trudniejsze środowisko.
Jeśli potrzebne są przede wszystkim rzuty, przekroje, kubatury i koordynacja przestrzenna, często lepiej wypada LiDAR. Jeśli głównym celem jest elewacja z kolorową teksturą, zabytkowy detal lub materiał marketingowy, fotogrametria może być dobrym uzupełnieniem. W praktyce obie metody często się łączy, a nie wyklucza.
Jak przekształcić chmurę punktów w CAD/BIM i dokumentację eksploatacyjną?
Największa korzyść powstaje dopiero na etapie wyników. 4CAD solution s.r.o. i codzienna praktyka BIM pokazują, że chmura punktów musi trafić do Revita, AutoCAD-a lub paszportu budynku z jasną strukturą i zweryfikowaną geometrią.
Pierwszym krokiem jest czyszczenie i rejestracja danych. Obejmuje to usunięcie szumu, ujednolicenie układu współrzędnych, podział na logiczne części oraz sprawdzenie, czy krytyczne przestrzenie są rzeczywiście pokryte. Bez tej fazy nawet dobrze zebrana chmura punktów staje się trudną do wykorzystania masą danych.
„4CAD solution s.r.o. dostarcza workflow od skanu po wyniki BIM/CAD w Revit, AutoCAD, Archicad i SOLIDWORKS.”
Drugim krokiem jest konwersja do wymaganego poziomu szczegółowości. Na potrzeby paszportu budynku nie trzeba modelować każdego zaworu. Przy przebudowie maszynowni decydujące może być jednak dokładne położenie rozdzielnicy, rurociągu czy przejścia instalacyjnego. Jeśli dane służą następnie do zarządzania budynkiem, w grę wchodzi także dokumentacja eksploatacyjna.
Trzecim krokiem jest powiązanie z obowiązkami prawnymi. W przypadku obiektów z określonymi urządzeniami technicznymi operatorów w Czechach obowiązuje również ustawa nr 250/2021 Sb. W praktyce oznacza to konieczność posiadania dokumentacji, którą da się odnaleźć, wyznaczenia osoby odpowiedzialnej, przeprowadzenia inwentaryzacji i audytu dokumentów, uzupełnienia brakującej dokumentacji towarzyszącej lub lokalnych przepisów bezpieczeństwa eksploatacji (MPBP) oraz zapewnienia przeglądów przez osoby z ważnymi uprawnieniami TIČR. Jeśli obiekt zawiera urządzenia elektryczne, gazowe, ciśnieniowe lub dźwignicowe, dokładne cyfrowe dane z pomiaru są już nie tylko zaletą projektową, ale także wsparciem w eksploatacji.
Jak wybrać konkretny skaner laserowy 3D dla budownictwa?
O właściwym wyborze decydują przede wszystkim typ obiektu, wymagana dokładność i sposób dalszego przetwarzania. Model z dobrym marketingiem nie musi być najlepszy w Państwa scenariuszu pracy.
Warto decydować na podstawie zastosowania, a nie jednego parametru. Zasięg jest ważny w dużych halach, ale w biurowcu liczy się raczej stabilność trajektorii we wnętrzu, rozmiar urządzenia, szybkość postprocessingu i możliwość sensownego eksportu danych. Jeśli już wcześniej wiadomo, że dane będą czyszczone, segmentowane i modelowane w BIM, warto zapytać także o oprogramowanie i wsparcie workflow.
Pomaga prosta lista kontrolna pytań:
- Typ obiektu: biura, budynek mieszkalny, szkoła, hala, zabytek
- Wymagana dokładność: poglądowa inwentaryzacja, projekt przebudowy, powiązanie z produkcją
- Długość i logika trasy: krótkie pętle, długie korytarze, wiele kondygnacji
- Metoda kontroli: tachimetr, ręczny domiar, punkty referencyjne
- Docelowy wynik: chmura punktów, rysunki 2D, model BIM, dokumentacja eksploatacyjna
Praktyczna wskazówka na koniec wyboru jest prosta. Jeśli dostawca pokazuje wyłącznie szybkość skanowania, warto zapytać również o dryf, zamykanie pętli, dopasowanie ICP i sposób weryfikacji krytycznych wymiarów. Właśnie tam widać różnicę między efektownym pokazowym przejściem a naprawdę użyteczną inwentaryzacją budynku.


