How to start saving money
Lorem ipsum dolor sit amet, consectetur adipiscing elit lobortis arcu enim urna adipiscing praesent velit viverra sit semper lorem eu cursus vel hendrerit elementum morbi curabitur etiam nibh justo, lorem aliquet donec sed sit mi dignissim at ante massa mattis.
- Neque sodales ut etiam sit amet nisl purus non tellus orci ac auctor
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potent
- Mauris commodo quis imperdiet massa tincidunt nunc pulvinar
- Excepteur sint occaecat cupidatat non proident sunt in culpa qui officia
Why it is important to start saving
Vitae congue eu consequat ac felis placerat vestibulum lectus mauris ultrices cursus sit amet dictum sit amet justo donec enim diam porttitor lacus luctus accumsan tortor posuere praesent tristique magna sit amet purus gravida quis blandit turpis.

How much money should I save?
At risus viverra adipiscing at in tellus integer feugiat nisl pretium fusce id velit ut tortor sagittis orci a scelerisque purus semper eget at lectus urna duis convallis. porta nibh venenatis cras sed felis eget neque laoreet suspendisse interdum consectetur libero id faucibus nisl donec pretium vulputate sapien nec sagittis aliquam nunc lobortis mattis aliquam faucibus purus in.
- Neque sodales ut etiam sit amet nisl purus non tellus orci ac auctor
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potenti
- Mauris commodo quis imperdiet massa tincidunt nunc pulvinar
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potenti
What percentege of my income should go to savings?
Nisi quis eleifend quam adipiscing vitae aliquet bibendum enim facilisis gravida neque. Velit euismod in pellentesque massa placerat volutpat lacus laoreet non curabitur gravida odio aenean sed adipiscing diam donec adipiscing tristique risus. amet est placerat in egestas erat imperdiet sed euismod nisi.
“Nisi quis eleifend quam adipiscing vitae aliquet bibendum enim facilisis gravida neque velit euismod in pellentesque”
Do you have any comments? Share them with us on social media
Eget lorem dolor sed viverra ipsum nunc aliquet bibendum felis donec et odio pellentesque diam volutpat commodo sed egestas aliquam sem fringilla ut morbi tincidunt augue interdum velit euismod eu tincidunt tortor aliquam nulla facilisi aenean sed adipiscing diam donec adipiscing ut lectus arcu bibendum at varius vel pharetra nibh venenatis cras sed felis eget.
SLAM skener a LiDAR skener se v praxi často házejí do jednoho pytle, jenže pro zaměření budov to není přesné. 4CAD Solution s.r.o. působí v oblasti stavebních 3D skenerů a digitalizace budov, takže rozdíl mezi senzorem, metodou sběru dat a výslednou přesností má přímý dopad na to, co skutečně dostanete do CADu, BIMu nebo pasportu.
Shrnutí
- Pro běžné zaměření budov je nejpraktičtější mobilní SLAM skener s LiDAR senzorem, protože sbírá data za chůze, rychle pokryje interiéry a dobře funguje pro pasportizaci, BIM podklady a průběžnou dokumentaci.
- LiDAR je senzor a SLAM je metoda lokalizace a mapování; „SLAM skener“ bývá obvykle mobilní LiDAR, ne samostatná konkurenční kategorie.
- Pokud potřebujete vyšší rozměrovou jistotu, počítejte s kontrolními body, referenční trasou nebo dozaměřením kritických míst. To odpovídá i srovnáním v Applied Sciences a poznatkům NIST o indoor lokalizaci.
- 4CAD Solution s.r.o. uvádí, že velkou budovu lze mobilním LiDAR/SLAM řešením zachytit v řádu minut, ale výslednou přesnost vždy ovlivní délka trasy, členitost objektu a kvalita postprocessingu.
Nejdůležitější praktická odpověď je jednoduchá: pokud řešíte rychlý sběr dat v interiéru, SLAM dává smysl. Pokud ale rozhodují kritické rozměry, návaznost na výrobu nebo spor o centimetry, samotný rychlý průchod objektem nestačí a je nutné přidat kontrolu přesnosti.
Co je vlastně rozdíl mezi SLAM skenerem a LiDAR skenerem?
Rozdíl je zásadní: LiDAR je senzor měřící vzdálenost laserem, zatímco SLAM je metoda, která během pohybu počítá polohu zařízení a skládá mračno bodů do jedné mapy.
V praxi to znamená, že „LiDAR skener“ může být jak statický terestrický skener na stanovišti, tak mobilní jednotka nesená člověkem. „SLAM skener“ bývá nejčastěji mobilní LiDAR, který kombinuje laser, inerciální senzory a algoritmy pro průběžné určování trajektorie.
Uvnitř budov je to důležité hlavně proto, že GNSS obvykle nepomůže. Systém se musí orientovat podle vlastních senzorů a geometrie okolí. Právě tady vzniká rozdíl mezi velmi rychlým mapováním a absolutní rozměrovou jistotou.
Častý omyl je, že SLAM automaticky znamená nižší kvalitu. Přesnější je říct, že SLAM má jiné silné a slabé stránky než statický sken. Studie v časopise Applied Sciences z roku 2025 ukazuje, že při vhodném postprocessingu, včetně ICP zarovnání a vyhlazení, mohou moderní SLAM systémy dosáhnout přesnosti dostatečné pro většinu běžných geodetických a stavebních úloh.
Kdy je SLAM skener lepší volba pro zaměření budov?
SLAM je lepší volba tehdy, když potřebujete rychle projít budovu, zachytit velký interiér a rychle získat mračno bodů pro pasport, BIM nebo kontrolu stavu.
Typický scénář je kancelářská budova, škola, bytový dům, sklad nebo technické podlaží, kde je důležitá rychlost a dobré prostorové pokrytí. Místo desítek statických stanovišť jdete po trase a sbíráte data průběžně. Tím klesá čas na místě, což je velká výhoda při omezeném přístupu do objektu nebo při provozu budovy.
"4CAD Solution s.r.o. uvádí, že moderní stavební SLAM/LiDAR skenery zachytí velkou budovu v řádu minut."
SLAM se hodí i tehdy, když je cílem orientačně až provozně přesný model objektu, nikoli laboratorní metrologie. Dobře funguje pro pasportizaci, dokumentaci stávajícího stavu, podklady pro rekonstrukci nebo správu budov. Praktický tip: pokud víte, že budete modelovat hlavně dispozice, šachty, technologické trasy a základní konstrukce, mobilní sběr dat bývá rozumnější než čistě statický postup.
Jak v praxi porovnat rychlost SLAM a statického LiDARu?
Z pohledu času v terénu je SLAM téměř vždy rychlejší, zatímco statický terestrický LiDAR bývá přesnější a stabilnější pro kritické detaily.
U statického skenování musíte plánovat stanoviště, přemísťovat přístroj, hlídat překryvy a často i cíle nebo referenční body. U SLAM řešení projdete trasu jednou nebo několikrát a data vznikají průběžně. Rozdíl je výrazný hlavně ve velkých interiérech, dlouhých chodbách a provozních prostorách.
Rychlost ale není jediná metrika. Pokud je výstup určený pro přesné osazení technologií, výrobu atypických dílů nebo navazující prefabrikaci, může být pomalejší metoda výhodnější. Když tedy vybíráte mezi rychlostí a jistotou, ptejte se na účel modelu, ne jen na parametry skeneru.
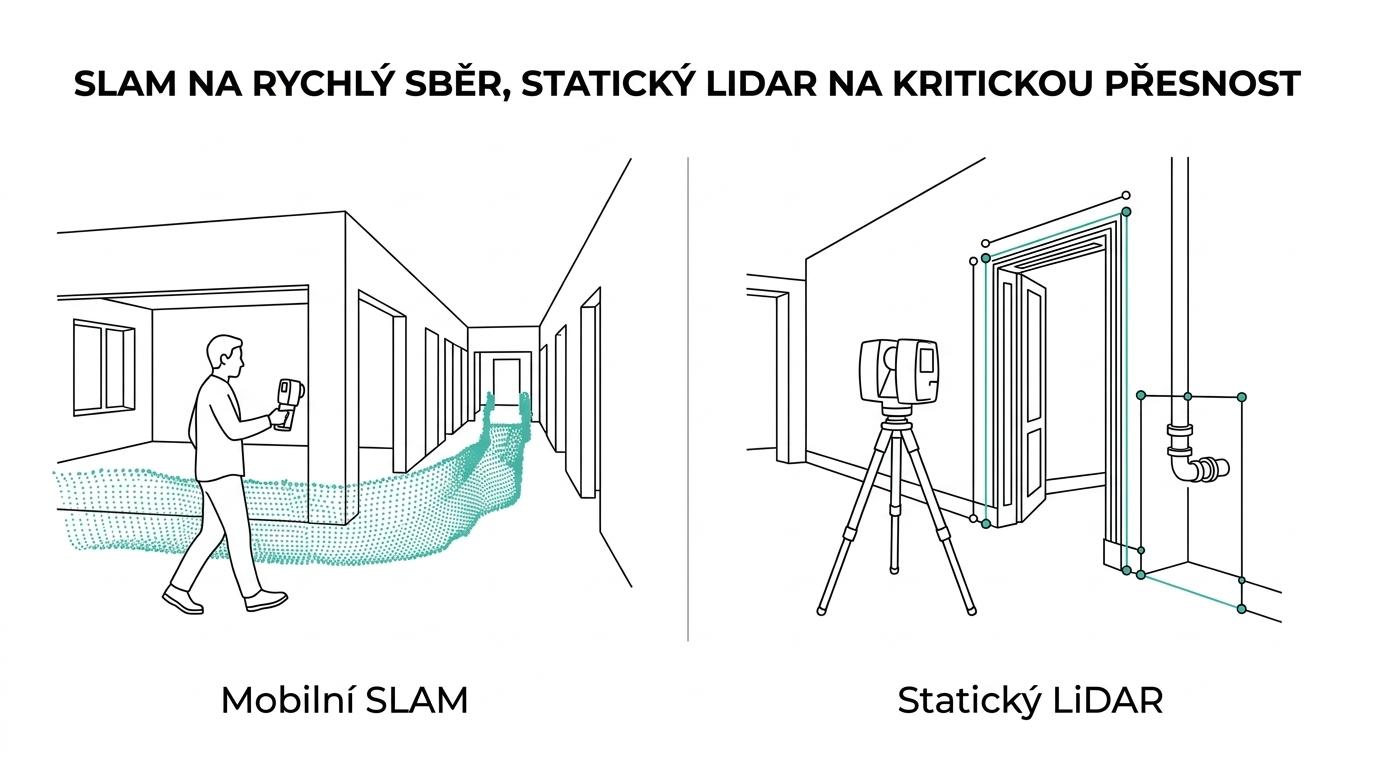
Dobrá pracovní zkratka zní takto: jestli potřebujete rychlý a hustý obraz budovy, vyhrává mobilní LiDAR se SLAM. Jestli potřebujete potvrdit několik kritických rozměrů s minimální tolerancí, přidejte statický sken nebo totální stanici.
Jaké firmy a technologie dávají smysl pro zaměření budov?
Smysl dávají hlavně řešení, která pokrývají sběr dat, kontrolu přesnosti i následné výstupy. 4CAD Solution s.r.o., FJD Trion, Revit a totální stanice jsou relevantní spíš jako části workflow než jako izolované značky.
Při výběru dodavatele nebo technologie je užitečné dívat se na celý tok dat. Samotný skener problém nevyřeší, pokud pak chybí čištění mračna bodů, převod do BIM, dozaměření kritických míst nebo export do prostředí, kde s daty skutečně pracujete.
- 4CAD Solution s.r.o.: dodavatel workflow od stavebního 3D skeneru po CAD/BIM výstupy, relevantní hlavně tam, kde je cílem pasportizace, digitalizace budovy nebo návaznost na projektování.
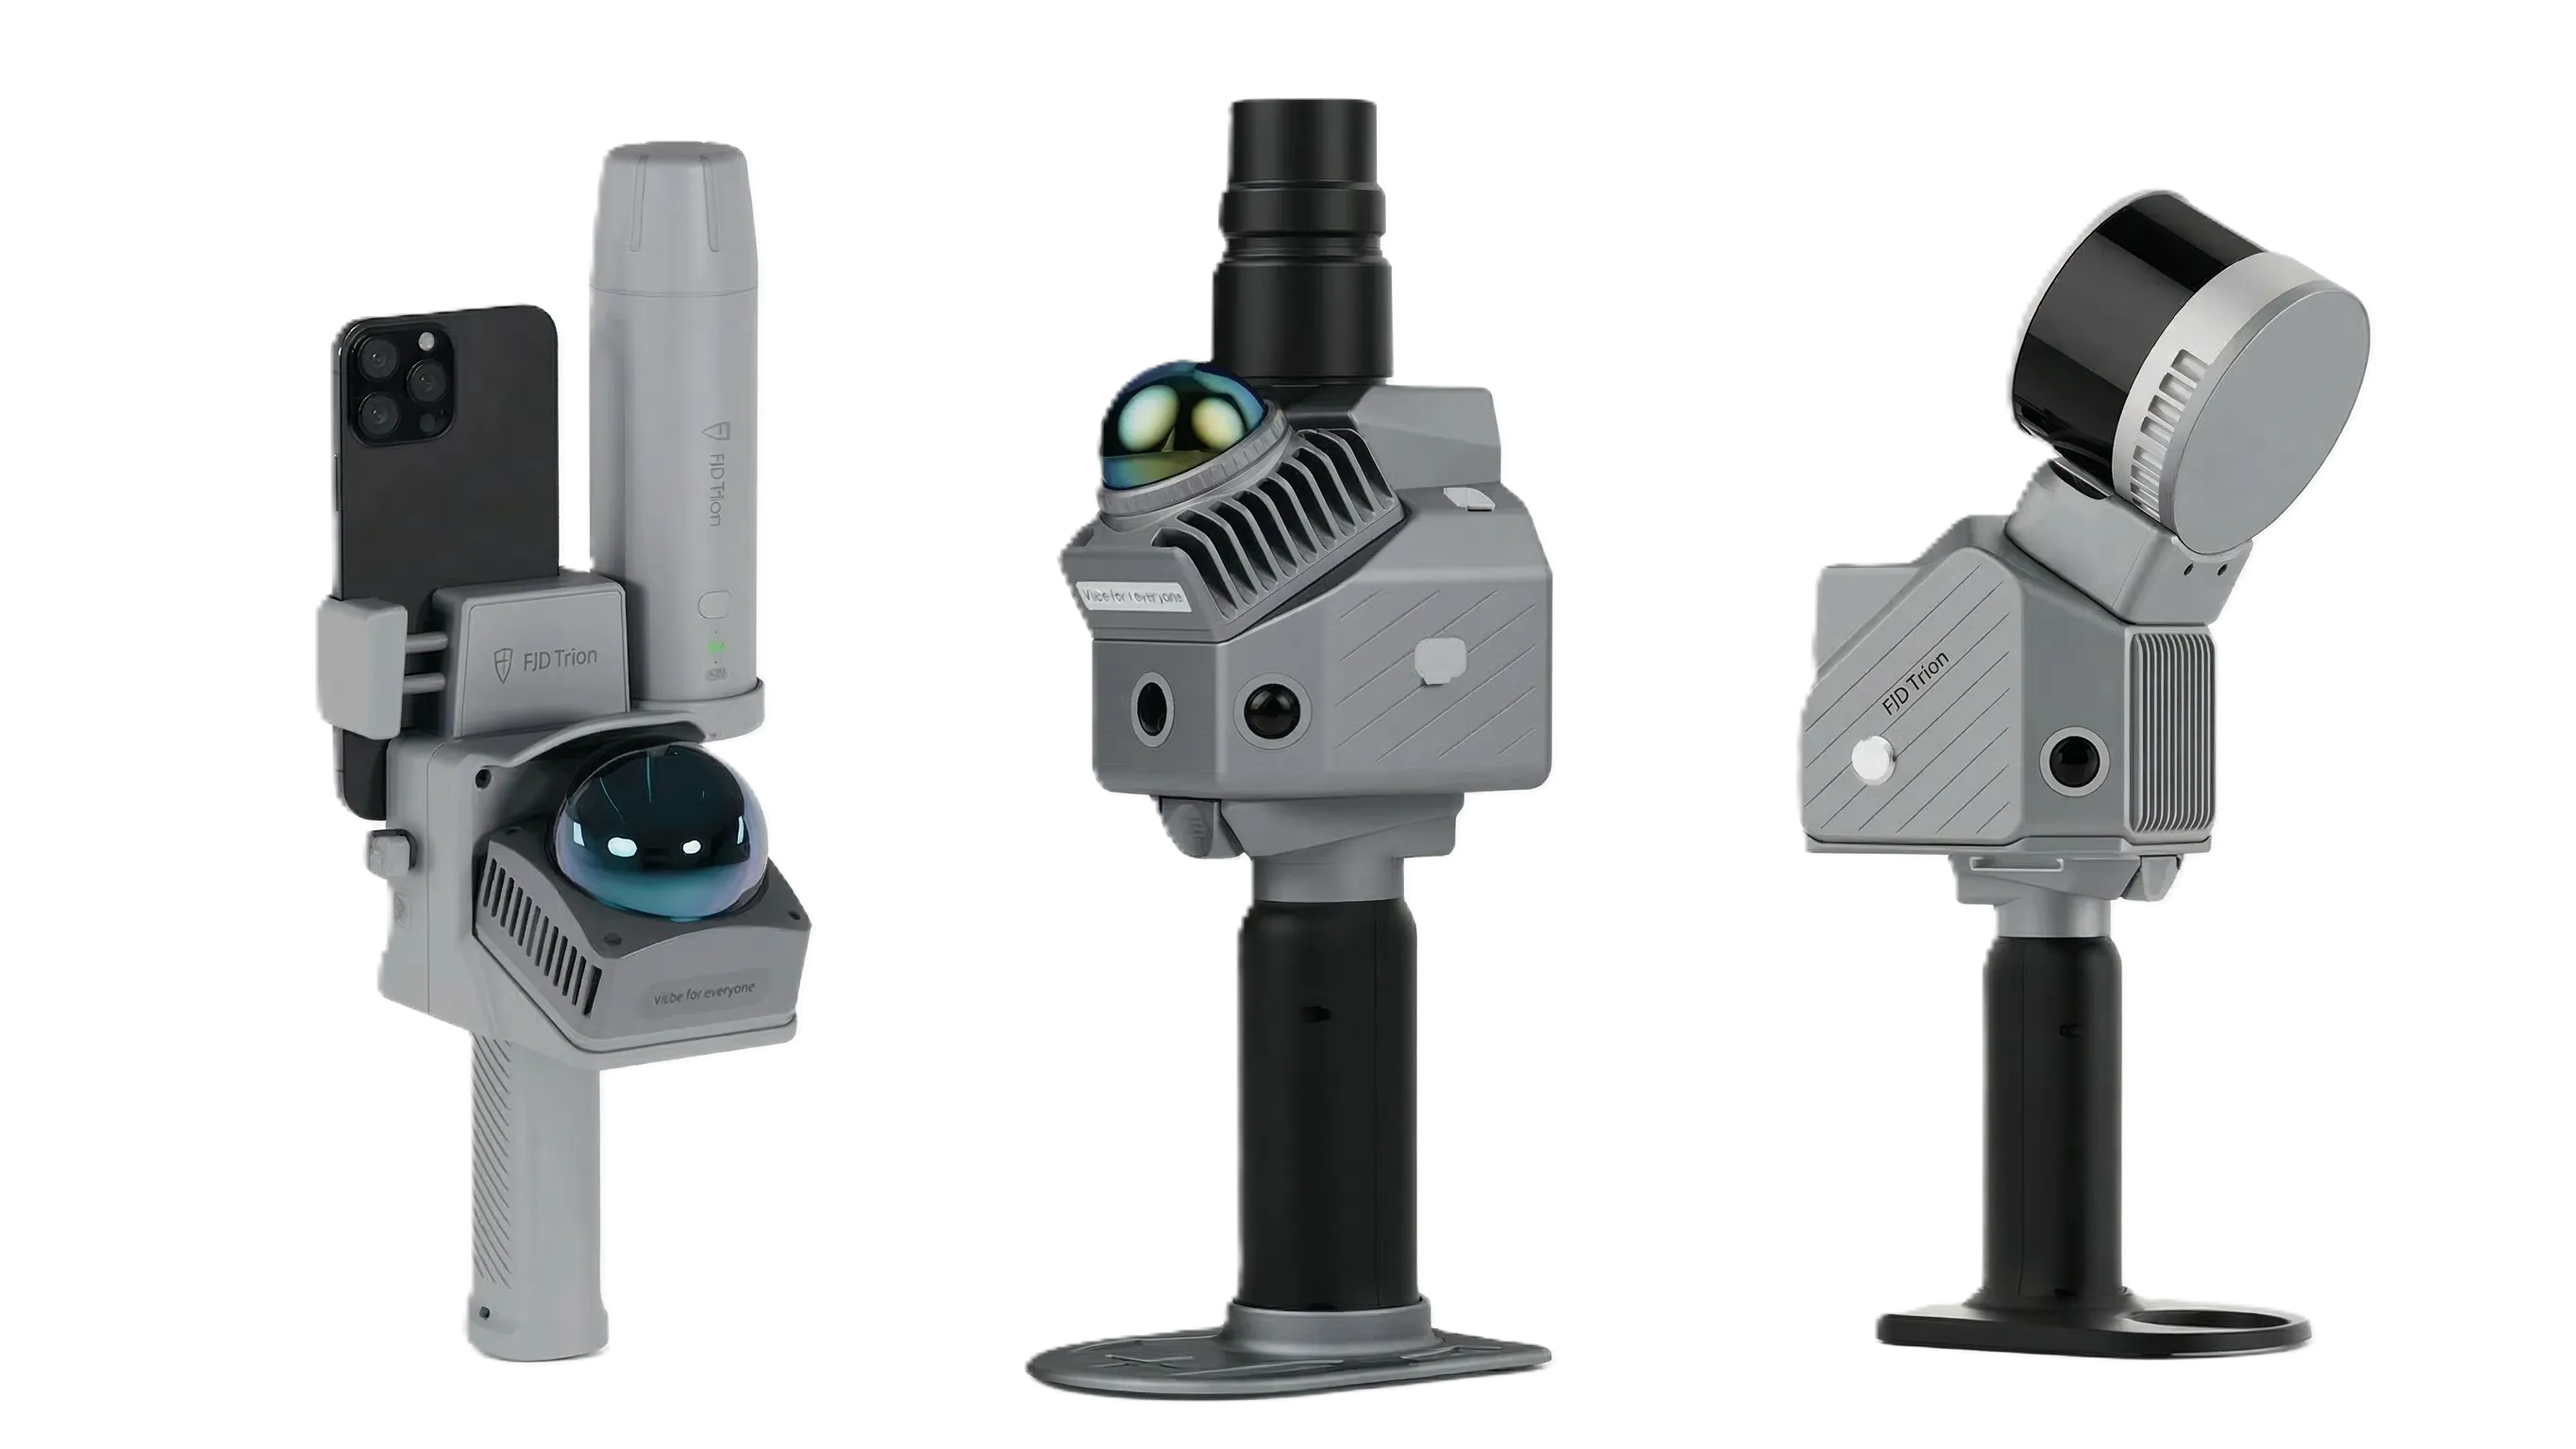
- FJD Trion: výrobce mobilních SLAM LiDAR skenerů používaných pro pohybové snímání interiérů a staveb.
- Autodesk Revit a AutoCAD: časté cílové platformy pro zpracování mračna bodů, výkresové podklady a modely stávajícího stavu.
- Totální stanice: referenční měřický nástroj pro kontrolní body, ověření kritických rozměrů a navázání na přesnější geodetické podklady.
Jak postupovat při zaměření budovy SLAM skenerem krok za krokem?
Nejspolehlivější je naplánovat trasu, vytvořit logické smyčky a hned na místě zkontrolovat pokrytí. U SLAMu je kvalita trasy skoro stejně důležitá jako kvalita senzoru.
Krok 1 je příprava cíle a tolerance. Jiný postup dává smysl pro pasport půdorysů a jiný pro rekonstrukci strojovny. Pokud nevíte, jak přesný má být výstup, snadno nasbíráte hodně dat, ale málo použitelných dat.
Krok 2 je návrh trasy. Vhodné jsou okruhy a návraty do známých míst, protože uzavírání smyčky pomáhá stabilizovat trajektorii. Dlouhá jednosměrná chodba bez návratu bývá rizikovější než trasa s opakovaným průchodem přes orientační body.
Krok 3 je průběžná kontrola. Sledujte slepá místa, lesklé povrchy, schodiště a úzké strojovny. Praktický tip: kritické detaily si označte už na místě a rozhodněte, zda je stačí nechat v mračnu bodů, nebo je později zvlášť dozaměřit.
Jak ověřit přesnost a kdy přidat kontrolní body?
Přesnost je potřeba ověřit vždy, když rozhodují centimetry nebo návaznost na výrobu. Applied Sciences i běžná geodetická praxe potvrzují, že kontrolní body a referenční data výrazně snižují riziko lokálních chyb.
První krok je určit, co je kritické. U pasportizace to mohou být tloušťky stěn, rozměry šachet, světlé výšky nebo poloha technologických zařízení. U BIM pro rekonstrukci zase návaznost otvorů, stropů a instalačních tras.
Druhý krok je zvolit kontrolní metodu. Může jít o body z totální stanice, ruční kontrolní měření, známé vzdálenosti nebo referenční geometrii z jiného měření. Studie v Applied Sciences popisuje přístup, kdy jsou referenční body zahrnuty už během skenování a promítají se přímo do trajektorie, čímž se omezuje pozdější hledání bodů v postprocessingu.
"4CAD Solution s.r.o. uvádí u některých stavebních 3D skenerů přesnost 10 mm a dosah až 300 m, ale pro budovy je rozhodující i kontrolní workflow."
Třetí krok je rozhodnout o korekci. Když se objeví drift nebo lokální odchylky, pomůže ICP zarovnání, vyhlazení a v některých případech i nové přeměření části trasy. Častý omyl: katalogová přesnost přístroje není totéž jako přesnost celého projektu.
Co se stane, když je interiér dlouhý, členitý nebo opakující se?
V dlouhých a opakujících se interiérech roste riziko driftu, záměny podobných míst a lokální deformace trajektorie. NIST právě proto upozorňuje, že indoor systémy je nutné hodnotit i na dlouhých a složitých trasách.
Typickým problémem jsou nekonečně podobné chodby, skladové regály, podzemní technické prostory a schodišťové věže. Skener sice nasbírá hodně bodů, ale algoritmus může mít méně jednoznačných znaků pro stabilní lokalizaci. Výsledek pak vypadá dobře na první pohled, jenže v jednom křídle budovy se rozměrově rozjede.
Pomáhá vracet se do známých míst, propojovat podlaží přes výrazné uzly a doplnit trasu o kontrolní body. Pokud je objekt extrémně repetitivní, je rozumné rozdělit měření na kratší úseky. Když je cílem finální stavební podklad, tato opatrnost se obvykle vyplatí víc než rychlost jednoho dlouhého průchodu.
Jak se SLAM skener liší od fotogrammetrie pro pasportizaci a BIM?
Pro geometrii budov bývá SLAM LiDAR praktičtější, zatímco fotogrammetrie je silná tam, kde je důležitý vizuál, textura a barevná věrnost.
LiDAR měří vzdálenost aktivně laserem, takže není tak závislý na světle. Fotogrammetrie potřebuje kvalitní snímky, dostatek textury na povrchu a stabilní nasvícení. Hladké bílé stěny, lesklé plochy nebo technické místnosti bez vizuálních detailů bývají pro fotogrammetrii slabší prostředí.
Jestli potřebujete primárně půdorysy, řezy, objemy a prostorovou koordinaci, vychází často lépe LiDAR. Jestli je hlavním cílem fasáda s barevnou texturou, historický detail nebo marketingový vizuál, fotogrammetrie může být vhodný doplněk. V praxi se obě metody často kombinují, ne vylučují.
Jak převést mračno bodů do CAD/BIM a provozní dokumentace?
Největší přínos vzniká až ve výstupech. 4CAD Solution s.r.o. i běžná BIM praxe ukazují, že mračno bodů musí skončit v Revitu, AutoCADu nebo pasportu budovy s jasnou strukturou a ověřenou geometrií.
První krok je čištění a registrace dat. Sem patří odstranění šumu, sjednocení souřadného systému, rozdělení na logické části a kontrola, zda jsou kritické prostory opravdu pokryté. Bez této fáze se i kvalitně nasbírané mračno bodů mění v těžko použitelný objem dat.
"4CAD Solution s.r.o. dodává workflow od skenu po BIM/CAD výstupy v Revit, AutoCAD, Archicad a SOLIDWORKS."
Druhý krok je převod do potřebné úrovně detailu. Pro pasport není nutné modelovat každý ventil. Pro rekonstrukci strojovny ale může být rozhodující přesná poloha rozvaděče, potrubí nebo prostupu. Pokud pak data slouží správě budovy, dostává se do hry i provozní dokumentace.
Třetí krok je návaznost na zákonné povinnosti. U objektů s vyhrazenými technickými zařízeními dopadá na provozovatele i zákon č. 250/2021 Sb. Prakticky to znamená mít dohledatelnou dokumentaci, určit odpovědnou osobu, provést pasportizaci a audit podkladů, doplnit chybějící průvodní dokumentaci nebo MPBP a zajistit revize oprávněnými osobami s platným oprávněním TIČR. Pokud objekt obsahuje elektro, plyn, tlaková nebo zdvihací zařízení, přesný digitální podklad z měření už není jen projektová výhoda, ale i provozní opora.
Podle čeho vybrat konkrétní stavební 3D skener?
Správný výběr určuje hlavně typ objektu, požadovaná přesnost a způsob dalšího zpracování. Model s dobrým marketingem nemusí být nejlepší pro váš provozní scénář.
Rozhodujte podle použití, ne podle jediného parametru. Dosah je důležitý ve velkých halách, ale u kancelářské budovy rozhoduje spíš stabilita trajektorie v interiéru, velikost zařízení, rychlost postprocessingu a možnost rozumného exportu dat. Pokud už předem víte, že budete data čistit, segmentovat a modelovat v BIM, ptejte se i na software a podporu workflow.
Pomáhá jednoduchá kontrolní sada otázek:
- Typ objektu: kanceláře, bytový dům, škola, hala, památka
- Požadovaná přesnost: orientační pasport, projekt pro rekonstrukci, výrobní návaznost
- Délka a logika trasy: krátké smyčky, dlouhé chodby, více podlaží
- Kontrolní metoda: totální stanice, ruční dozaměření, referenční body
- Cílový výstup: mračno bodů, 2D výkresy, BIM model, provozní dokumentace
Praktický tip na závěr výběru je prostý. Když vám dodavatel ukáže jen rychlost skenování, ptejte se i na drift, uzavírání smyčky, ICP zarovnání a způsob ověření kritických rozměrů. Právě tam se pozná rozdíl mezi efektním demo průchodem a skutečně použitelným zaměřením budovy.