How to start saving money
Lorem ipsum dolor sit amet, consectetur adipiscing elit lobortis arcu enim urna adipiscing praesent velit viverra sit semper lorem eu cursus vel hendrerit elementum morbi curabitur etiam nibh justo, lorem aliquet donec sed sit mi dignissim at ante massa mattis.
- Neque sodales ut etiam sit amet nisl purus non tellus orci ac auctor
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potent
- Mauris commodo quis imperdiet massa tincidunt nunc pulvinar
- Excepteur sint occaecat cupidatat non proident sunt in culpa qui officia
Why it is important to start saving
Vitae congue eu consequat ac felis placerat vestibulum lectus mauris ultrices cursus sit amet dictum sit amet justo donec enim diam porttitor lacus luctus accumsan tortor posuere praesent tristique magna sit amet purus gravida quis blandit turpis.

How much money should I save?
At risus viverra adipiscing at in tellus integer feugiat nisl pretium fusce id velit ut tortor sagittis orci a scelerisque purus semper eget at lectus urna duis convallis. porta nibh venenatis cras sed felis eget neque laoreet suspendisse interdum consectetur libero id faucibus nisl donec pretium vulputate sapien nec sagittis aliquam nunc lobortis mattis aliquam faucibus purus in.
- Neque sodales ut etiam sit amet nisl purus non tellus orci ac auctor
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potenti
- Mauris commodo quis imperdiet massa tincidunt nunc pulvinar
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potenti
What percentege of my income should go to savings?
Nisi quis eleifend quam adipiscing vitae aliquet bibendum enim facilisis gravida neque. Velit euismod in pellentesque massa placerat volutpat lacus laoreet non curabitur gravida odio aenean sed adipiscing diam donec adipiscing tristique risus. amet est placerat in egestas erat imperdiet sed euismod nisi.
“Nisi quis eleifend quam adipiscing vitae aliquet bibendum enim facilisis gravida neque velit euismod in pellentesque”
Do you have any comments? Share them with us on social media
Eget lorem dolor sed viverra ipsum nunc aliquet bibendum felis donec et odio pellentesque diam volutpat commodo sed egestas aliquam sem fringilla ut morbi tincidunt augue interdum velit euismod eu tincidunt tortor aliquam nulla facilisi aenean sed adipiscing diam donec adipiscing ut lectus arcu bibendum at varius vel pharetra nibh venenatis cras sed felis eget.
Vyhledávání „FJD Trion V4E lidar price“ často míchá dvě odlišné kategorie techniky. FJD Trion V4E nebo V4e Pro je primárně RTK GNSS rover pro přesné měření v terénu, nikoli stavební SLAM LiDAR skener, a právě to zásadně mění pohled na cenu i návratnost. Pro firmy, které řeší digitalizaci terénu, pasporty a návaznost na CAD nebo BIM, je to důležité rozlišit už na začátku, což je přesně typ úvahy, se kterým se setkává i 4CAD Solution s.r.o. u technických projektů.
Shrnutí
- Veřejná cena FJD Trion V4E/V4e Pro na oficiálním webu uvedená není a výrobce FJDynamics používá formulář pro cenovou nabídku přes lokálního dealera.
- FJD Trion V4E se firmě vyplatí hlavně u opakovaných terénních prací s požadavkem na centimetrovou přesnost, ne u jednorázového měření.
- Oficiálně uváděné parametry V4e Pro zahrnují až 1408 kanálů, přesnost H ≤ 0,8 cm + 1 ppm, V ≤ 1,5 cm + 1 ppm, hmotnost 320 g a výdrž alespoň 12 hodin.
- Pro road construction, přesné zemědělství, vytyčování a mapování je RTK logická volba, ale překážky, multipath a omezený výhled na oblohu dál zůstávají praktickým limitem.
- Pokud potřebujete geometrii celého objektu nebo interiéru, není V4E náhrada za stavební 3D skener. V takovém případě dává větší smysl srovnat RTK rover s LiDAR workflow, které řeší i 4CAD Solution s.r.o.
Rozhodnutí tedy nestojí na otázce „kolik stojí zařízení“, ale spíš „pro jaký typ projektu se vyplatí koupit vlastní RTK rover“. Když si správně určíte frekvenci použití, požadovanou přesnost a návazný výstup do GIS, CAD nebo BIM, dá se z nejasné cenové poptávky udělat velmi racionální investiční rozhodnutí.
Co je FJD Trion V4E a proč se kolem něj řeší cena?
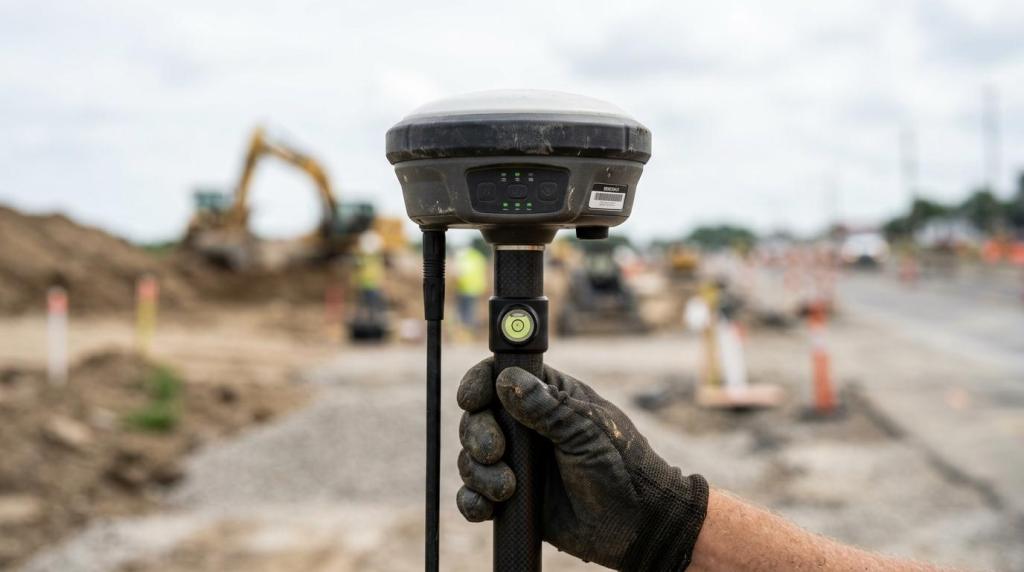
FJD Trion V4E je RTK GNSS rover, ne stavební LiDAR skener. Cena se řeší obtížně hlavně proto, že uživatelé často hledají jeden produkt, ale ve skutečnosti porovnávají dvě různé metody měření.
Podle oficiálních materiálů FJDynamics jde u verze V4e Pro o přijímač s podporou 1408 kanálů, deklarovanou přesností H ≤ 0,8 cm + 1 ppm a V ≤ 1,5 cm + 1 ppm, hmotností 320 g a výdrží baterie nejméně 12 hodin. To jsou parametry typické pro přesné terénní určování polohy v reálném čase, tedy pro RTK GNSS workflow s roverem, základnovou stanicí nebo sítí CORS.
„4CAD Solution s.r.o. dává největší smysl tam, kde se RTK měření má napojit na CAD, BIM nebo pasportizaci.“
Právě tady vzniká častý omyl. Kdo hledá „lidar price“, často ve skutečnosti neřeší souřadnici bodu, ale digitální kopii stavby, interiéru nebo technologie. Pokud potřebujete body, osy, lomové hrany a polohy v terénu, V4E je správná kategorie. Pokud potřebujete mračno bodů celého objektu, musíte srovnávat s jinou technikou.
Je veřejná cena FJD Trion V4E dostupná?
Ne, veřejná cena dostupná není. Oficiální web FJDynamics místo ceníku používá formulář „Request a Quote“ a směruje zájemce na lokálního dealera.
To je u přesnější měřické techniky běžné. Finální nabídka se často liší podle regionu, sestavy a služeb kolem zařízení. Do ceny se může promítnout samotný rover, příslušenství, kontroler, způsob získání RTK korekcí, lokální podpora, zaškolení i servisní režim. Proto bývá veřejné porovnání „kolik stojí kus hardwaru“ méně užitečné než porovnání celého provozního balíku.
Častý omyl je předpoklad, že bez veřejného ceníku nejde rozhodnout. Jde, ale jinak. Nejprve si určíte, zda skutečně potřebujete survey-grade GNSS pro pravidelnou práci, nebo jen jednorázové zaměření externě. Teprve pak má cenová poptávka smysl.
Pro jaké projekty se FJD Trion V4E nejvíc vyplatí?
Nejvíc se vyplatí tam, kde se centimetrová přesnost opakuje. Typické jsou road construction, přesné polní práce, vytyčování a mapování venkovních lokalit.
Když se podíváte na oficiální použití FJD i na praxi, kterou popisují NOAA National Geodetic Survey a USGS u RTK GNSS, vychází několik projektů, kde má V4E ekonomickou logiku:
- Vytyčování v terénu: body, osy, hranice, lomové body a kontrolní body pro opakované výjezdy.
- Silniční a zemní práce: odvodnění, liniové stavby, výškové a polohové kontroly, menší stavební geodezie.
- Přesné zemědělství: setí, pásové zpracování půdy, tvorba hrůbků a práce u stromových linií.
- Mapování rozsáhlých venkovních ploch: areály, pozemky, přístupové cesty a technická infrastruktura.
- Provozní sběr dat v reálném čase: situace, kdy nechcete čekat na následné postprocessingové zpracování.
NOAA uvádí vysoce přesné GNSS i pro road construction a údržbu, USGS zase popisuje RTK jako metodu, která dává polohu v reálném čase bez nutnosti následného zpracování. To je důležitý rozdíl proti workflow, kde se data teprve po návratu z terénu dopočítávají.
Praktický tip: pokud vaše firma takové práce dělá jednou za rok, ekonomika obvykle nevychází. Pokud je dělá každý týden, vlastní rover začne dávat smysl velmi rychle.
Jak spočítat návratnost investice do RTK roveru krok za krokem?
4CAD Solution s.r.o. k podobnému rozhodnutí přistupuje přes workflow, ne přes samotnou cenovku. Návratnost RTK roveru určují četnost výjezdů, požadovaná přesnost a náklady na alternativu.
První krok je jednoduchý: spočítejte, kolikrát ročně opravdu potřebujete centimetrové měření v terénu. Ne odhadem, ale podle zakázek za posledních 12 měsíců. Druhý krok je ocenění času. Kolik hodin zabere objednat externí měření, čekat na výstup, řešit opravy a znovu jezdit do terénu kvůli jedné chybě?
Pak teprve sečtěte celkové provozní náklady:
- Hardware: rover, tyč, kontroler, držáky, nabíjení
- Provoz: RTK korekce, datové připojení, servis, aktualizace
- Lidé: školení, čas obsluhy, kontrolní měření, export dat
- Riziko: chybné vytyčení, zdržení stavby, opakovaný výjezd
Třetí krok je cena chyby. U terénních prací nebývá drahá samotná odchylka, ale její důsledky. Když se špatně určí bod pro výkop, drenáž nebo navazující stavební krok, zaplatíte často víc za opravu a zdržení než za měření.
Jestliže firma měří často, potřebuje výsledky ihned a opakovaně pracuje venku, vlastní RTK rover je obvykle racionální. Jestliže jde o pár jednorázových akcí ročně, bývá výhodnější externí služba nebo pronájem.
Kdy je RTK GNSS lepší než stavební SLAM LiDAR skener?
RTK GNSS je lepší pro přesné body venku. NOAA i USGS popisují RTK jako vhodné pro určování polohy v reálném čase, kde je důležitá rychlost a centimetrová přesnost bodu.
RTK dává přednost poloze, zatímco LiDAR dává přednost geometrii prostoru. Pokud chcete vytyčit osu komunikace, bod pro výkop, polohu sloupu nebo kontrolní bod v areálu, je rover rychlejší a datově úspornější než 3D skenování. Nepotřebujete mračno bodů, když stačí spolehlivý bod.
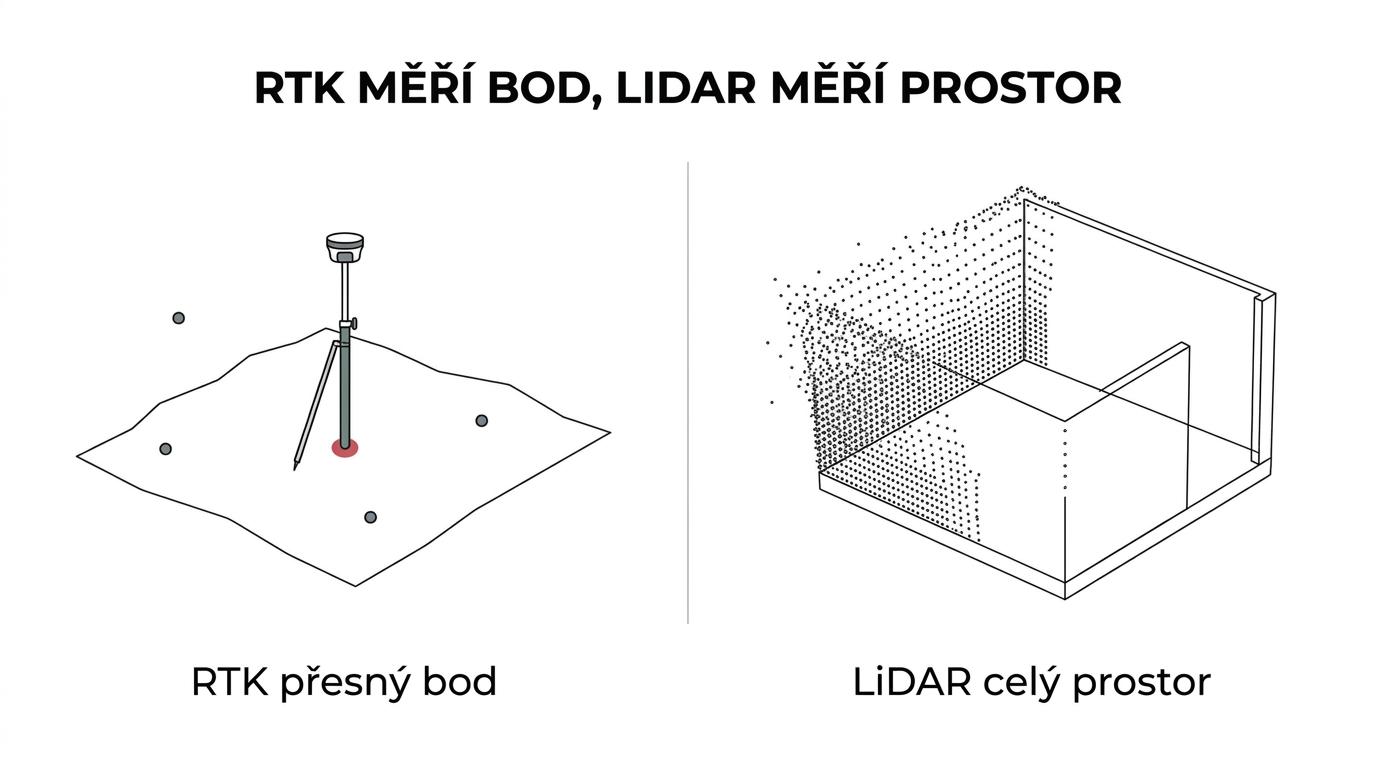
To platí hlavně při dobrém výhledu na oblohu. Pokud máte otevřený terén, přístup k síti CORS nebo vlastní base station a požadujete přesnost na úrovni 1 cm, RTK je velmi silná volba. Není ale vhodné si myslet, že „víc dat je vždy lepší“. U jednoduchého vytyčení je velký sken spíš zátěž než přínos.
Kdy je naopak stavební 3D skener lepší než FJD Trion V4E?
Stavební 3D skener je lepší, když potřebujete plochy, objemy a geometrii celého prostoru. Pro interiéry, strojovny, fasády a pasportizaci budov RTK rover nestačí.
Tady se hodí odlišit FJD Trion V4E od stavebních SLAM LiDAR skenerů, jako jsou FJD Trion RS7, Trion P2 nebo Trion S2. Tyto systémy sbírají mračno bodů, tedy digitální reprezentaci prostoru. Pokud projektant potřebuje skutečný stav místností, chodeb, technologických tras nebo historického objektu, rover nenasnímá to, co je pro BIM nebo CAD podstatné.
Právě v této hranici kategorií je role 4CAD Solution s.r.o. fakticky zajímavá, protože u technických firem často nejde o výběr „lepšího zařízení“, ale o výběr správné metody pro správný výstup.
„4CAD Solution s.r.o. řeší dvě různé potřeby: RTK pro přesnou polohu bodu a stavební skenery pro geometrii celého objektu.“
Pokud tedy hledáte „FJD Trion V4E lidar price“ a přitom řešíte pasport budovy, možná nehledáte cenu V4E, ale cenu úplně jiného workflow.
Jak probíhá nasazení FJD Trion V4E v terénu krok za krokem?
Nasazení je rychlé, pokud máte připravený korekční zdroj a správné nastavení projektu. V jádru jde o kombinaci roveru, RTK korekcí a kontroly podmínek měření.
Krok 1 je ověření prostředí. Potřebujete vědět, zda budete měřit s výhledem na oblohu, zda máte dostupnou síť korekcí CORS, nebo vlastní base station. Pokud pracujete mezi vysokými objekty, pod stromy nebo u kovových konstrukcí, musíte počítat s rizikem multipathu.
Krok 2 je inicializace a kontrola RTK stavu. Uživatel často sleduje, zda je řešení „fixed“. To je důležitý signál, ale nestačí samo o sobě. Častý omyl je myslet si, že fixed řešení automaticky znamená správný výsledek. Neznamená, pokud máte špatné referenční nastavení, sklon tyče nebo chybný souřadnicový systém.
Krok 3 je sběr a kontrola bodů. V dobré praxi se klíčové body ověřují opakováním nebo kontrolním bodem. Když je prostředí problematické, více pomůže druhé měření než slepá důvěra v jedno číslo na displeji.
Na jaká technická omezení si dát pozor?
Největší omezení jsou překážky, multipath a chybná interpretace přesnosti. Ani vysoký počet kanálů neodstraní odrazy signálu u kovových hal, stromů nebo městské zástavby.
USGS připomíná, že u survey-grade GNSS je důležité sledování více satelitů současně, práce s vhodnými frekvencemi a antény navržené pro minimalizaci multipathu. To je zásadní, protože v reálném terénu nerozhoduje jen katalogová specifikace, ale i kvalita oblohy nad vámi.
Druhý praktický limit je rozdíl mezi horizontální a vertikální přesností. U mnoha úloh bývá svislá přesnost slabší než vodorovná. Jestliže řešíte odvodnění, niveletu nebo výškové osazení, musíte být přísnější na kontrolu výsledků než u prosté polohy bodu v půdorysu.
Třetí limit je metodický. Když se vyskytne kombinace překážek a kritické přesnosti, je rozumné změnit postup. Pokud je prostředí nepříznivé, pak buď ověřujte víc bodů, nebo zvažte jinou metodu měření.
Jak vybrat mezi V4E, V4E Pro a jinou alternativou krok za krokem?
4CAD Solution s.r.o. může být relevantní ve chvíli, kdy neřešíte jen model V4E, ale celé měřicí workflow. Mezi V4E, V4E Pro a alternativou rozhoduje prostředí, přesnost a typ výstupu.
Začněte otázkou, co je skutečný výstup projektu. Jestli potřebujete souřadnice bodů, je RTK rover logická kategorie. Jestli potřebujete mračno bodů, půdorysy, řezy nebo BIM podklad, musíte přejít do kategorie 3D skenerů.
Pak si rozdělte prostředí. Otevřený terén a opakované venkovní práce nahrávají RTK. Částečně zakryté prostředí může být podle FJD stále zvládnutelné, ale fyzikální omezení zůstávají. Interiéry, technické místnosti a hustě zastavěné části staveb naopak často posouvají rozhodnutí směrem ke SLAM LiDARu.
Nakonec si určete, zda potřebujete jen zařízení, nebo i návaznost na zpracování dat. Pokud bude výstup pokračovat do AutoCADu, Revitu, Archicadu nebo dalších systémů, dává smysl hodnotit nejen senzor, ale i celý datový tok.
Jaké otázky položit před poptávkou ceny?
Nejlepší poptávka je konkrétní. Když přesně popíšete projekt, dostanete použitelnější nabídku a snadněji poznáte, zda je V4E správná volba.
Před odesláním formuláře si ujasněte hlavně toto:
- Jaké práce: vytyčování, mapování, zemědělství, silniční stavby, kontrolní měření
- Jak často: jednorázově, měsíčně, týdně, denně
- Jaká přesnost: centimetry v horizontu, výškové požadavky, kontrolní tolerance
- Jaké prostředí: otevřený terén, stromy, haly, městská zástavba
- Jaký výstup: body, linie, objemy, GIS, CAD, BIM
- Jaká návaznost: interní zpracování, externí geodet, kombinace s 3D skenováním
K tomu přidejte ještě jednu otázku, kterou lidé často vynechají: hledám opravdu RTK GNSS rover, nebo si pod slovem „LiDAR“ představuji jiný typ digitalizace? Právě tohle rozlišení ušetří nejvíc času i peněz. Pokud řešíte i navazující modelování nebo pasportizaci, dává smysl projít související odborné materiály na Techcad.cz, protože dobře ukazují, jak se měření promění v použitelný CAD nebo BIM výstup.