How to start saving money
Lorem ipsum dolor sit amet, consectetur adipiscing elit lobortis arcu enim urna adipiscing praesent velit viverra sit semper lorem eu cursus vel hendrerit elementum morbi curabitur etiam nibh justo, lorem aliquet donec sed sit mi dignissim at ante massa mattis.
- Neque sodales ut etiam sit amet nisl purus non tellus orci ac auctor
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potent
- Mauris commodo quis imperdiet massa tincidunt nunc pulvinar
- Excepteur sint occaecat cupidatat non proident sunt in culpa qui officia
Why it is important to start saving
Vitae congue eu consequat ac felis placerat vestibulum lectus mauris ultrices cursus sit amet dictum sit amet justo donec enim diam porttitor lacus luctus accumsan tortor posuere praesent tristique magna sit amet purus gravida quis blandit turpis.

How much money should I save?
At risus viverra adipiscing at in tellus integer feugiat nisl pretium fusce id velit ut tortor sagittis orci a scelerisque purus semper eget at lectus urna duis convallis. porta nibh venenatis cras sed felis eget neque laoreet suspendisse interdum consectetur libero id faucibus nisl donec pretium vulputate sapien nec sagittis aliquam nunc lobortis mattis aliquam faucibus purus in.
- Neque sodales ut etiam sit amet nisl purus non tellus orci ac auctor
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potenti
- Mauris commodo quis imperdiet massa tincidunt nunc pulvinar
- Adipiscing elit ut aliquam purus sit amet viverra suspendisse potenti
What percentege of my income should go to savings?
Nisi quis eleifend quam adipiscing vitae aliquet bibendum enim facilisis gravida neque. Velit euismod in pellentesque massa placerat volutpat lacus laoreet non curabitur gravida odio aenean sed adipiscing diam donec adipiscing tristique risus. amet est placerat in egestas erat imperdiet sed euismod nisi.
“Nisi quis eleifend quam adipiscing vitae aliquet bibendum enim facilisis gravida neque velit euismod in pellentesque”
Do you have any comments? Share them with us on social media
Eget lorem dolor sed viverra ipsum nunc aliquet bibendum felis donec et odio pellentesque diam volutpat commodo sed egestas aliquam sem fringilla ut morbi tincidunt augue interdum velit euismod eu tincidunt tortor aliquam nulla facilisi aenean sed adipiscing diam donec adipiscing ut lectus arcu bibendum at varius vel pharetra nibh venenatis cras sed felis eget.
Když se mluví o rychlém zaměření budov, hal, technických místností nebo rozsáhlých interiérů, SLAM technologie se objevuje stále častěji. Důvod je jednoduchý: místo pomalého přesouvání stativu po jednotlivých stanovištích umožňuje sběr dat za pohybu. Operátor prochází prostorem a systém průběžně skládá 3D mapu okolí. V praxi to znamená kratší čas na místě, méně přerušení provozu a rychlejší cestu k využitelným datům pro CAD, BIM nebo pasportizaci.
Právě u staveb a správy objektů je to velmi cenné. U větších budov se často neřeší jen tvar stěn a stropů, ale i trasy instalací, skutečný stav technologií, přístupnost prostor a návaznost na provozní dokumentaci. Proto se SLAM dobře uplatňuje tam, kde je potřeba rychle zachytit realitu a převést ji do digitální podoby.
Co je SLAM technologie při 3D skenování
SLAM je zkratka pro Simultaneous Localization and Mapping, tedy současnou lokalizaci a mapování. Skener se během pohybu snaží průběžně určit, kde právě je, a zároveň vytváří mapu okolního prostředí. Nejde tedy jen o samotné měření bodů v prostoru, ale i o výpočet trajektorie, po které se zařízení pohybovalo.
U mobilního 3D skenování je to zásadní rozdíl proti klasickému statickému postupu. Statický laserový skener měří z pevného stanoviště a jednotlivé pozice se následně spojují. SLAM skener naopak pracuje kontinuálně. Vhodně zvolená trasa, opakované průchody a dostatek geometrických vodítek v prostoru pomáhají tomu, aby se výsledná mapa nedeformovala.
LiDAR je v tomto procesu měřicí část. Laserové pulzy určují vzdálenost k povrchům a z odrazů vzniká bodové mračno. SLAM pak řeší, jak tato měření správně zasadit do pohybu skeneru v čase. Když to zjednodušíme, LiDAR říká „co je kolem mě“ a SLAM říká „kde jsem a jak se pohybuji“.
Jak spolupracují SLAM a LiDAR při sběru bodového mračna
V praxi je dobré tyto pojmy neplést. LiDAR sám o sobě neznamená SLAM a SLAM sám o sobě neznamená laserové měření. U stavebních mobilních skenerů se ale nejčastěji kombinují právě oba principy, protože dávají velmi dobrý poměr rychlosti a použitelné geometrie.
Během skenování zařízení vysílá laserové paprsky, vyhodnocuje návrat signálu a vytváří hustou sadu 3D bodů. Algoritmus pak průběžně hledá shody mezi jednotlivými částmi scény. Tím zpřesňuje polohu skeneru a upravuje trajektorii. Když se operátor vrací do již nasnímané části prostoru, může proběhnout takzvané loop closure, tedy uzavření smyčky. To je velmi důležité, protože systém porovná novou a dříve vytvořenou část mapy a dokáže snížit drift.
Právě drift je jeden z klíčových pojmů. Jde o postupné hromadění malé chyby v odhadu pohybu. Na krátké trase nemusí být téměř patrný, v dlouhých chodbách, monotónních halách nebo členitých provozech už ale může rozhodovat o kvalitě celého výstupu.
Po textové stránce zní SLAM velmi sofistikovaně, v terénu má ale překvapivě praktickou logiku:
- rychlý sběr za chůze
- průběžná kontrola mapy
- návrat do známých bodů
- ověření kritických míst
- následné zpracování do bodového mračna
Jak probíhá mobilní 3D skenování v praxi krok za krokem
Největší síla SLAM technologie se ukáže až na stavbě nebo v provozovaném objektu. Operátor nepřijíždí jen „zapnout skener“, ale musí si rozmyslet trasu, účel zakázky i očekávané výstupy. Jinou strategii má zaměření historického objektu, jinou pasport technického zázemí a jinou dokumentace výrobní haly pro BIM.
Běžný postup začíná krátkou přípravou. Určí se rozsah, cílová přesnost, přístupové podmínky a to, zda budou potřeba kontrolní body nebo návaznost na další geodetická data. Potom následuje samotný sběr, často za chůze. U rozsáhlých areálů nebo skladů může jít i o jízdu na vozíku či jiné mobilní platformě. Podle přehledů z praxe právě trajektorie a rychlost pohybu výrazně ovlivňují kvalitu výsledku.
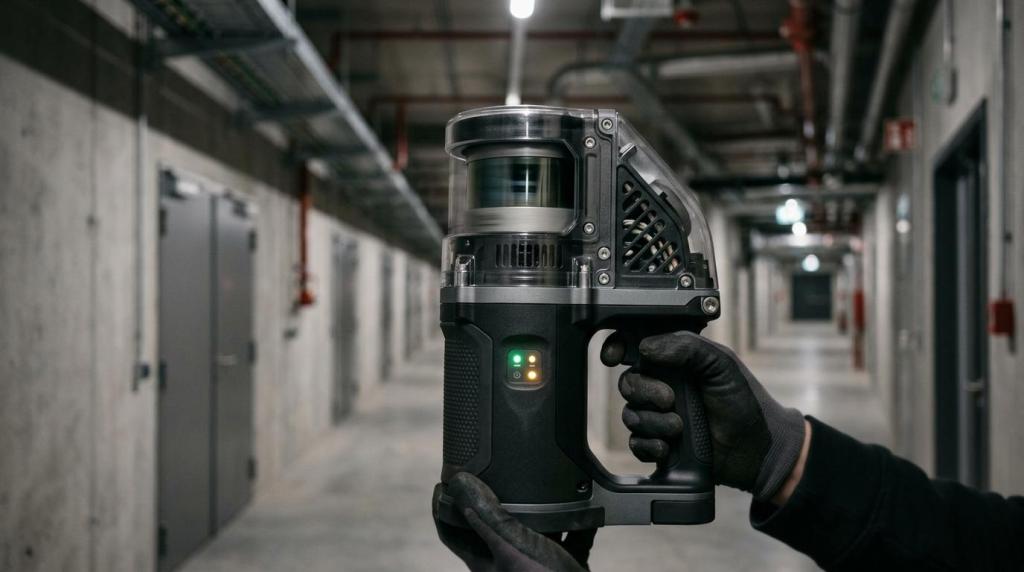
Po dokončení záznamu přichází zpracování. V něm se řeší registrace, čištění šumu, případné spojení více průchodů, export bodového mračna a převod do požadovaného formátu. Na 3D skenování od 4CAD je dobře vidět, že cíl nebývá jen „mít mračno bodů“, ale získat podklady pro výkresy, BIM model, ortofoto, pasport nebo kontrolu skutečného stavu.
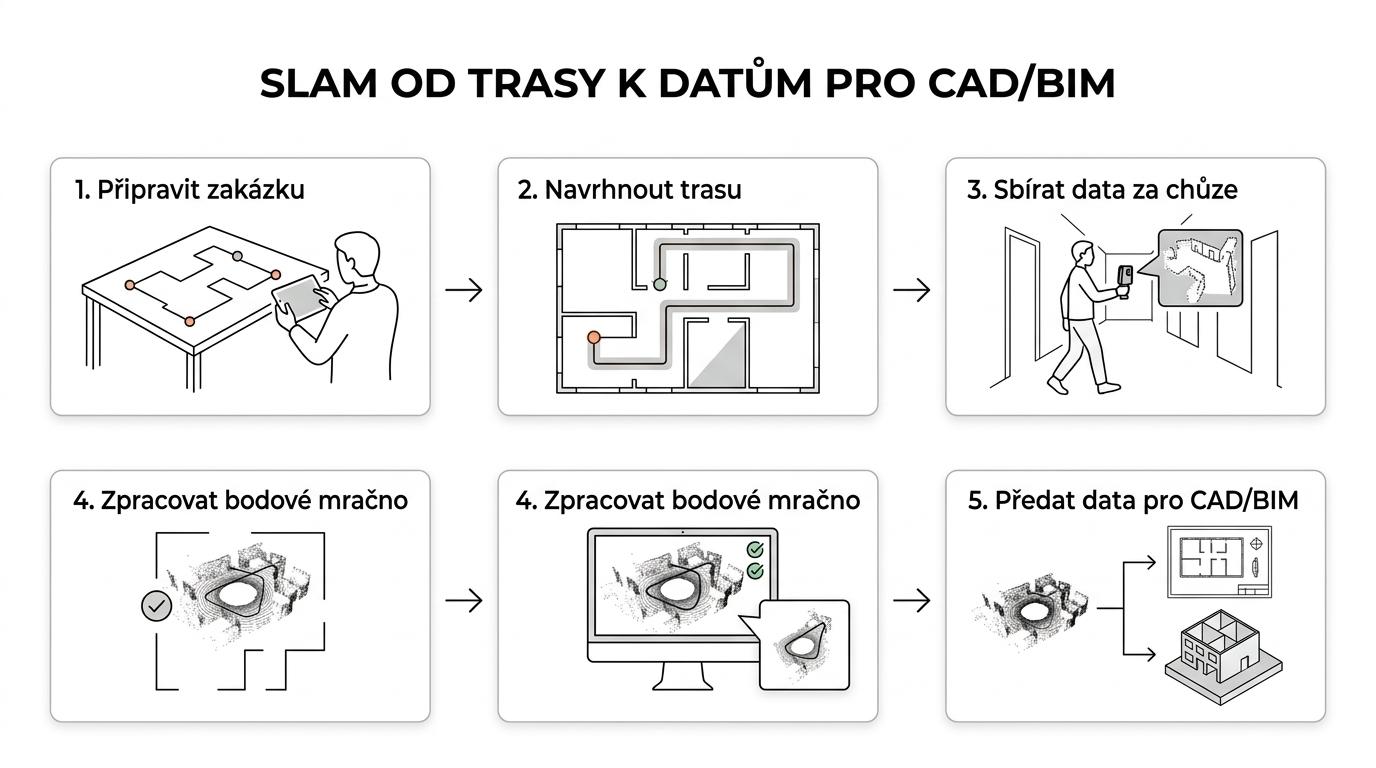
Nejčastější workflow vypadá takto:
- Příprava zakázky: rozsah prostoru, účel měření, požadovaný formát výstupu
- Návrh trasy: průchody, návraty do stejných míst, pokrytí slepých zón
- Sběr dat: plynulý pohyb, kontrola mapy na displeji, více průchodů u složitých míst
- Zpracování dat: point cloud registration, kontrola trajektorie, odšumění
- Předání výstupů: E57, LAS, LAZ, podklady pro CAD, GIS nebo BIM
U moderních stavebních SLAM skenerů, které dnes reprezentují i řady FJD Trion, se tento způsob práce postupně stává standardem. Zajímavý posun je vidět i ve webových workflow, kde se bodová data a modely snadněji sdílejí mezi profesemi. Příkladem je FJD Trion Model Web, který ukazuje směr k rychlejšímu zpřístupnění výsledků pro projektové týmy.
Kdy je SLAM skener nejlepší volba pro budovy a interiéry
SLAM není univerzální odpověď na každou úlohu. Tam, kde se požaduje extrémně vysoká přesnost malého detailu, může být vhodnější statický skener nebo kombinace více metod. Pro velké budovy, dlouhé chodby, členité interiéry, suterény, technické podlaží nebo průmyslové haly má ale SLAM velmi silnou pozici.
Dobře funguje i v prostředích, kde je málo času. Typickým příkladem je dokumentace skutečného stavu před rekonstrukcí, zaměření objektu pro facility management nebo rychlé nasnímání prostoru, který nelze na dlouho odstavit. Tady se výhoda pohyblivého sběru projeví okamžitě.
Přehledné srovnání pomůže rozhodnutí urychlit:
[markdown] | Situace v projektu | SLAM skener | Statický skener | | --- | --- | --- | | Rozsáhlý interiér nebo hala | velmi vhodný | použitelný, ale pomalejší | | Dlouhé chodby a propojené místnosti | velmi vhodný | více stanovisek a delší registrace | | Menší prostor s důrazem na maximální přesnost detailu | vhodný podle cíle | často lepší volba | | Provozovaný objekt s omezením času na místě | velmi vhodný | méně praktický | | Pasportizace pro BIM a správu budov | velmi vhodný | vhodný u vybraných částí | | Kontrola jemných odchylek na malé ploše | spíše doplněk | často preferovaná metoda | [/markdown]U staveb a technických objektů navíc dává smysl přemýšlet o skenování jako o součásti širší digitalizace. Nejde jen o geometrii. Pokud se připravuje pasportizace objektu, evidence technologií nebo podklady pro revize a údržbu, kvalitní 3D data mohou propojit fyzický stav se správou dokumentace.
Co ovlivňuje přesnost SLAM skenování v reálném provozu
Přesnost mobilního skenování není dána jen samotným přístrojem. Stejně důležitý je způsob použití. To je častý rozdíl mezi průměrným a opravdu použitelným výsledkem.
Prvním faktorem je trajektorie. Dobrá trasa obsahuje orientační body, změny směru a návraty do již prošlých míst. Dlouhý přímý úsek bez opory je pro algoritmus náročnější než prostor, kde se pravidelně potvrzuje poloha. Proto se v praxi doporučuje vytvářet smyčky a složitější celky rozdělovat do logických částí.
Druhým faktorem je rychlost pohybu. Příliš rychlá chůze zvyšuje riziko horšího překryvu dat, příliš pomalý nebo nejistý pohyb může být také nevýhodný. Důležitá je plynulost. Obsluha by měla vnímat skener jako měřicí přístroj, ne jako kameru na „rychlou obhlídku“.
Třetím tématem je prostředí. Lesklé plochy, sklo, monotónní stěny, úzké průchody, pohyb lidí nebo techniky, to vše může zhoršit kvalitu mapy. Zkušený tým proto často kombinuje více průchodů, lokální kontroly a vhodné nastavení workflow.
V terénu pomáhá držet se několika pravidel:
- Plynulý pohyb: bez zbytečných sprintů, prudkých otoček a výpadků trasy
- Uzavírání smyček: návrat do známých míst kvůli korekci driftu
- Kritická místa dvakrát: schodiště, technické šachty, křížení chodeb
- Kontrola mapy na místě: chybu je levnější odhalit hned než při kancelářském zpracování
Právě okamžitá zpětná vazba je jedna z praktických výhod SLAM skenerů. Operátor často už během sběru vidí, zda mapa drží tvar a zda někde nevzniká problém s registrací nebo trajektorií.
Jaké výstupy ze SLAM skenování dávají smysl pro CAD, BIM a pasportizaci
Bodové mračno je jen začátek. Skutečná hodnota vzniká až ve chvíli, kdy data poslouží dalším profesím. Ve stavebnictví a správě budov se běžně předávají formáty E57, LAS nebo LAZ, případně podklady pro AutoCAD, Revit, Archicad a další CAD/BIM nástroje. Právě tady má 4CAD i širší ekosystém kolem Techcad.cz přirozené místo, protože navazuje na práci konstrukčních a projektových týmů.
Velmi častým výstupem je model skutečného stavu. Ten může sloužit architektům, projektantům profesí, investorům i facility managementu. Když se pak objekt připravuje na rekonstrukci, odpadá velká část nejistoty, která jinak vzniká z neaktuálních podkladů.
U pasportizace má SLAM mimořádně silné využití. Rychlý sběr dat je vhodný pro administrativní budovy, školy, nemocnice, průmyslové areály i technické zázemí. A právě zde vstupují do hry i provozní povinnosti. Zákon č. 250/2021 Sb. zpřísnil požadavky na správu a provoz budov v souvislosti s vyhrazenými technickými zařízeními. Pokud objekt obsahuje elektro, plyn, tlaková nebo zdvihací zařízení, provozovatel musí mít k dispozici odpovídající průvodní a provozní dokumentaci.
SLAM sken samozřejmě nenahrazuje revizi ani právní dokumenty. Může ale velmi dobře pomoci při pasportizaci, evidenci technologií, lokalizaci zařízení a tvorbě podkladů pro audit dokumentace. V praxi to znamená rychlejší orientaci v objektu a lepší návaznost mezi fyzickým stavem a spisovou dokumentací.
Typické využití výstupů bývá toto:
- 2D výkresy skutečného stavu
- BIM model objektu
- ortofota stěn a fasád
- kontrola kolizí a odchylek
- pasport technologií a vedení
- podklady pro rekonstrukce a údržbu
Když se tento přístup propojí s provozní agendou budovy, vzniká mnohem silnější základ pro správu majetku. Odpovědná osoba může lépe dohledat, kde jsou zařízení umístěna, jak na sebe navazují a které části dokumentace chybí. To je praktické jak pro vlastníky, tak pro nájemce v případech, kdy na ně přechází odpovědnost za používání a provoz zařízení po prokazatelném převzetí.
Proč se SLAM technologie prosazuje u větších objektů a technických provozů
U větších staveb je čas často dražší než samotné měření. Když je potřeba nasnímat rozsáhlý interiér během jednoho dne, omezit zásah do provozu a rychle předat data do návrhu, SLAM dává velmi dobrý smysl. Právě proto se prosazuje u developerů, ve facility managementu, ve státní správě i v průmyslu.
Není to jen trend. Je to změna pracovního postupu. Místo toho, aby se nejprve dlouze měřilo a teprve potom začalo rozhodování, vznikají použitelná data výrazně dříve. Projektant, správce budovy i investor mohou pracovat s realitou, ne s odhady.
To je také důvod, proč se SLAM stále častěji objevuje v návaznosti na BIM, pasportizaci a řízení životního cyklu budov. Rychlý sběr v terénu otevírá prostor pro přesnější návrh, jistější rozhodování a lepší kontrolu skutečného stavu. A právě v tom je jeho praktická síla.